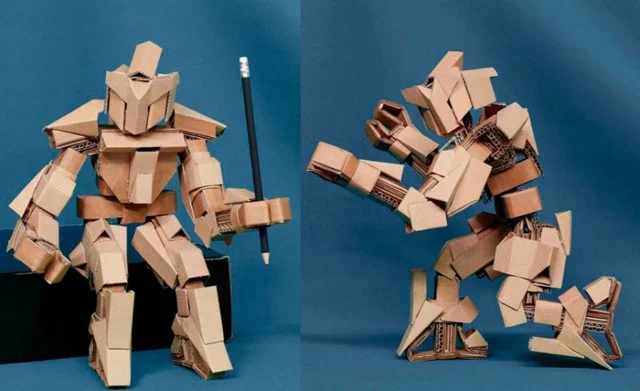
Сложить и расправить. Искусство оригами в робототехнике
Не так давно на Хабре вышла новость о разработке червеобразных мягких роботов, которые легко меняют форму и длину для проникновения в труднодоступные места. Подобный робот – не только миниатюрное, но и высокотехнологичное устройство, оснащенное датчиками и серьезно адаптирующее свои функции к меняющимся условиям окружающей среды. Такое бионическое направление развития робототехники логично и ожидаемо, но, в то же время, оно перекликается с не менее интересным феноменом модульной робототехники. Модульный робот автоматически собирается из относительно простых единиц, которые могут сами добираться до точки стыковки, ориентируясь на разметку в помещении, например, на складе.
Интересующимся модульной робототехникой я рекомендую посмотреть диссертацию и научные работы Никиты Павлюка, познакомившего меня с этой темой. Здесь я затрону тему модульных роботов лишь в качестве контекста, подчеркнув их важнейшую черту – способность к реконфигурации. Шагом вперед от реконфигурации мне видится реализация приемов оригами в робототехнике, о чем я и расскажу далее.
Похожие статьи
 Кибернетика сознания и тысяча осколков Будды: как работает ум и как освободиться от страданий
 Торговцы воздухом: как вернуть человечеству его знания
 Почему нейросети усложняют простое и упрощают сложное — и при чём здесь Шерлок Холмс
 Растение не может спрятаться от солнца, поэтому изобрело феруловую кислоту
 Восстание машин откладывается: почему интеллект без собственных целей ещё не разум
 В языковую модель внедрили «мысль»: что выяснилось за год проверок и когда она её замечала
 Новый тип аккумуляторов набирает популярность благодаря способности сохранять сверхвысокую температуру
 Введение в глубокое обучение. Часть 3