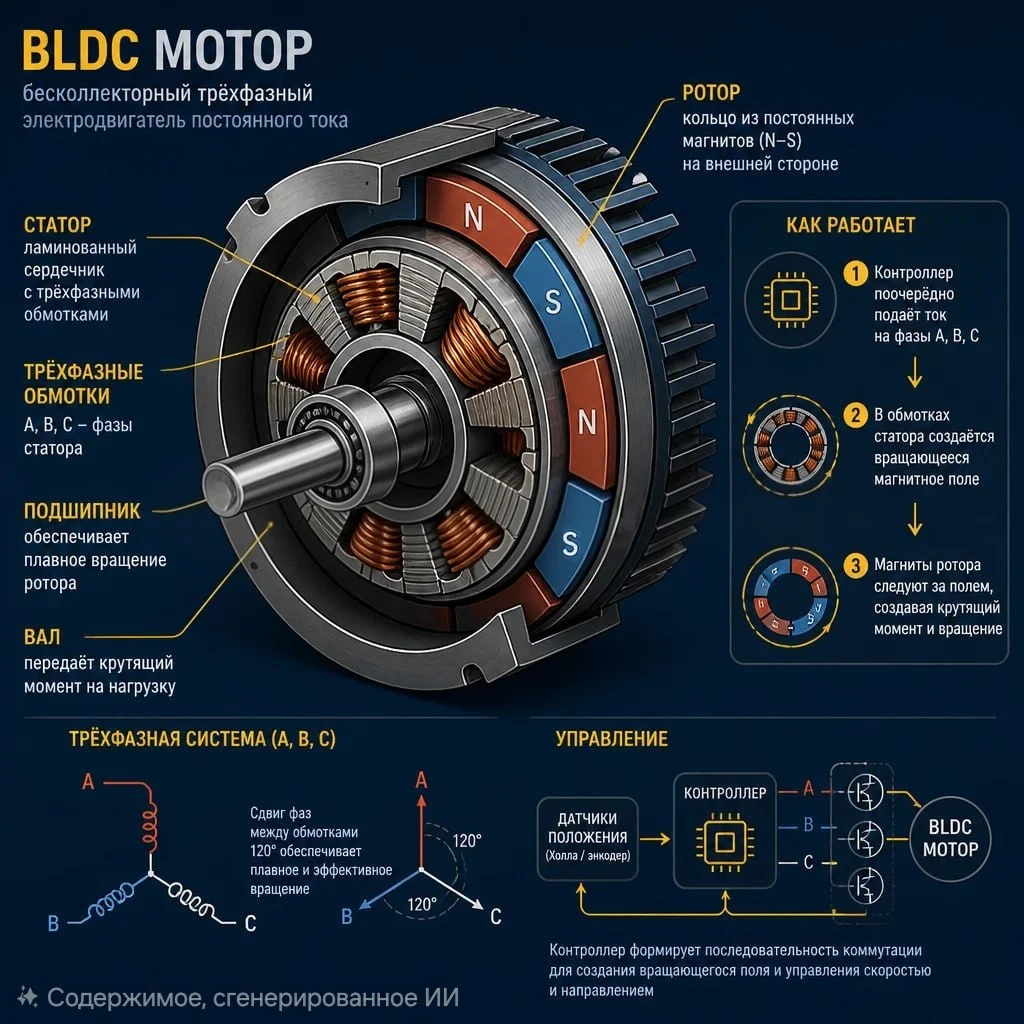
Принципы работы и схемотехника бесколлекторных двигателей и их драйверов
Схема устройства BLDC мотора
Трехфазные двигатели окружают нас повсюду. Если заглянуть в домашние запасы, у каждого найдется пара-тройка подобных устройств. Сфер применения масса: от детских гироскутеров и вездесущих электросамокатов до силовых установок беспилотников и систем стабилизации камер. Столь богатый функционал базируется на единой технологии. В рамках этого материала мы разберем конструкцию бесколлекторных моторов (BLDC) и управляющих драйверов на глубине, достаточной для понимания базовой схемотехники и протекающих физических процессов.
Главное достоинство BLDC заключается в гибкости их архитектуры: чтобы перепрофилировать обмотки FPV-мотора под высокоточную механику стабилизатора (gimbal), зачастую достаточно лишь скорректировать программные параметры.
Физика мотора:
Для наглядности сопоставим три непохожих друг на друга сценария использования электродвигателей, каждый из которых обладает уникальным набором характеристик: мощное мотор-колесо с высоким крутящим моментом (применяется в электротранспорте), высокооборотистый маломоментный агрегат для дронов, а также прецизионный привод для систем стабилизации (здесь оговоримся, что подвесы камер тоже нуждаются в солидном моменте для удержания оборудования, но мы сфокусируемся именно на точности позиционирования, в то время как силовые аспекты разберем на примере колеса).
В чём сила?
Сила кроется вовсе не в «правде», а в магнитных полях. Точнее, в стремлении постоянных магнитов ротора и запитанных обмоток статора занять взаимно согласованное положение. Если выражаться технически строго: расхождение векторов магнитного поля ротора и статора порождает крутящий момент, стремящийся совместить их оси.
Математически момент описывается выражением:
M = Kt * I = Kt * (U / R)
Крутящий момент представляет собой произведение конструктивной константы мотора ($K_t$) на силу тока в обмотках. Данная константа всецело определяется физическими параметрами двигателя.

Увеличить этот коэффициент можно несколькими путями: нарастив число витков провода (больше витков — мощнее поле), применив более сильные постоянные магниты, увеличив количество пар полюсов либо расширив радиус колеса (благодаря увеличению рычага M(Н*м) = F(Н) * R(м)).
В свою очередь, форсирование тока ради роста момента неизбежно ведет к интенсивному нагреву. Бороться с тепловыми потерями можно за счет утолщения жил обмотки (сечение больше — допустимый ток выше без риска перегрева) либо внедрения эффективного охлаждения. Выходит, что наращивание момента достигается манипуляциями с константой двигателя, силой тока или соотношением питающего напряжения и сопротивления.
Тем не менее, было бы наивно полагать, что для максимальной эффективности достаточно спроектировать гигантское колесо с толстой обмоткой и мощными магнитами, пропустив сквозь него колоссальный ток. Инженерно грамотный мотор всегда представляет собой компромисс между массой, энергопотреблением, тепловыделением и итоговой производительностью.
Точность и плавность.
В задачах, где на первом месте стоит плавность хода и позиционирование, особенности геометрии играют меньшую роль. Для стедикамов обычно ограничиваются увеличением числа пар полюсов (от 14 и выше против 7 у полетных аналогов) и намоткой большего числа витков тонкого провода, что повышает сопротивление и обеспечивает мягкость хода. Сама же точность определяется датчиками положения и алгоритмом фазовой коммутации.
В прошлой публикации о позиционных приводах я экспериментировал с превращением обычного FPV-мотора в подобие подвеса камеры путем установки 12-битного энкодера. Связка из FOC-алгоритма и датчика AS5600 позволила добиться позиционирования с шагом в 0.5 и даже 0.2 градуса. Для столь не профильного агрегата результат впечатляющий, хотя и носил исследовательский характер.
FOC (field oriented control или векторное управление) — это прогрессивный метод коммутации. В отличие от классической шестиступенчатой модели, где под напряжением единовременно находятся лишь две фазы, FOC подает питание на все три фазы одновременно, но дифференцированно, с различными амплитудами. Плавное варьирование напряжений позволяет с ювелирной точностью позиционировать ротор даже на неподходящих для этого моторах.
Упрощенная матрица коммутации фаз выглядит следующим образом:
|
Угол ротора |
Фаза A |
Фаза B |
Фаза C |
|---|---|---|---|
|
0° |
+10А |
−5А |
−5А |
|
60° |
+5А |
+5А |
−10А |
|
120° |
−5А |
+10А |
−5А |
|
180° |
−10А |
+5А |
+5А |
|
240° |
−5А |
−5А |
+10А |
|
300° |
+5А |
−10А |
+5А |
Де-факто FOC стал индустриальным стандартом для точных систем стабилизации. Однако алгоритм — лишь часть уравнения, необходима надежная обратная связь. Для этих целей применяются датчики Холла, различные энкодеры и прочие сенсоры, выбор которых диктуется бюджетом и техническим заданием.

Датчики Холла, подобные тем, что запечатлены на фото выше, не обеспечивают субмиллиметровой точности, но тем не менее образуют замкнутый контур обратной связи.
В профессиональных стабилизаторах задействован целый инерциальный измерительный модуль — IMU (Inertial Measurement Unit), объединяющий гироскоп и акселерометр. Сопоставляя пространственное положение платформы по данным IMU с точными координатами от энкодера (например, модели AS5048A), микроконтроллер непрерывно корректирует положение мотора. Процесс протекает настолько филигранно и слаженно, что сторонний наблюдатель не замечает микрокоррекций и дрожания, хотя управляющая плата производит тысячи замеров и подгонок ежесекундно.
Любой бесколлекторный мотор неразрывно связан с интеллектом управляющей электроники. Но если в тяжелых приводах контроллер выполняет вспомогательную роль, то в прецизионных системах он выходит на передний план: датчики, IMU и вычислительное ядро образуют фундамент всей архитектуры.
Скоростные характеристики
В отличие от силовых и высокоточных низкооборотистых аналогов, концепция высокоскоростных моторов предельно проста. Конструктивно они базируются на минимальном количестве пар полюсов (стандарт для FPV — 7 пар), малой плотности обмоток из толстого провода и полном отсутствии периферийных датчиков. Теоретически для достижения экстремальных оборотов можно ограничиться всего двумя парами магнитов, однако это создаст серьезные проблемы при старте. Именно поэтому производители остановились на конфигурации 12N14P (12 пазов статора на 14 магнитов ротора, то есть 7 пар).
Вращение трехфазного двигателя обеспечивается последовательной подачей питания на обмотки (шестишаговая схема). Чем интенсивнее происходит переключение, тем выше темп вращения. Ток циркулирует через пару активных фаз, тогда как на свободной наводится так называемая противо-ЭДС.
|
A + |
B — |
C противоЭДС |
|
B + |
C — |
A противоЭДС |
|
C + |
A — |
B противоЭДС |
В гоночных дронах и прочих коптерах контроль положения ротора завязан как раз на замере противо-ЭДС, а точнее — на динамике ее изменения. Регулятор оборотов (ESC — Electronic Speed Controller) мониторит пороговые напряжения на неактивной фазе, вычисляя частоту их смены и тем самым определяя угловую скорость (RPM). Полученная обратная связь позволяет ESC синхронизировать моменты переключения фаз с реальным положением магнитов.

Мы сфокусировались на трехфазных системах ввиду их повсеместного распространения и доступности. Существуют, например, и шестифазные модификации, изначально более плавные, тихие и надежные (их часто используют в авиации). Глобальных отличий в физике процессов здесь нет, поэтому все описанные принципы применимы и к ним.
Отдельного упоминания заслуживает запуск мотора в режиме open-loop (без обратной связи). В этом сценарии контроллер переключает фазы «вслепую», полагаясь лишь на предположения о текущем положении ротора. Метод крайне неэффективен и на практике почти не используется, так как на высоких оборотах микроконтроллер неизбежно теряет синхронизацию с силовой частью.
Общий принцип работы системы

Существует множество вариантов драйверов под конкретные задачи и токовые нагрузки. Тем не менее, в их основе лежит схожий набор базовых элементов. Ниже мы проследим весь путь электрического сигнала от управляющего микроконтроллера до обмоток двигателя на примере FOC-драйверов, где схемотехника просматривается наиболее наглядно.
Практически любой силовой модуль включает в себя микроконтроллер, драйверы полумостов и ключевые MOSFET-транзисторы (по две штуки на каждую фазу — верхний и нижний ключи). Рассмотрим их взаимодействие последовательно:
Первичная задача при сопряжении микроконтроллера с мотором — согласование логических уровней. МК функционирует при напряжении 3,3 В, тогда как силовой части требуется 12 В и выше.
Эту задачу решает драйвер полумоста. Вывод SD (3) микросхемы IR2104S, удерживаемый пином МК в состоянии HIGH, активирует драйвер. Пины 16, 17 и 5 генерируют ШИМ-сигнал частотой 40 кГц, поступающий на входы IN (2). Анализируя ШИМ, IR2104S управляет затворами MOSFET-ключей, коммутируя силовой вольтаж на обмотках мотора.

40 000 раз за секунду микроконтроллер модулирует ШИМ-сигнал на входе драйвера IR2104S, который в ответ открывает либо верхний ключ HO при положительном потенциале, либо нижний LO при нулевом потенциале.
Остается лишь своевременно переключать ШИМ-каналы на выходе МК в соответствии с паттерном:
A(+12) -> B(GND); B(+12) ->C(GND); C(+12) -> A(GND) и так по циклу.
Если ограничиться столь грубым подходом, мы получим вибрирующего монстра, который от собственных колебаний быстро разрушит собственный крепеж. Описанная схема дает угловой сдвиг фаз на 120 электрических градусов: на каждом шаге ротор вынужден «догонять» резко сместившееся поле. В моменты переключения результирующий момент проседает из-за несоответствия углов ротора и статора, порождая рывки и вибрации. В результате теряется значительная доля вращающего усилия.
Как повысить эффективность? Дробить электрический круг на большее количество шагов. В таблице ниже приведена последовательность для классической шестишаговой модели.
|
Шаг |
Фаза A |
Фаза B |
Фаза C |
|---|---|---|---|
|
1 |
+12В (ШИМ) |
GND |
висит |
|
2 |
+12В (ШИМ) |
висит |
GND |
|
3 |
висит |
+12В (ШИМ) |
GND |
|
4 |
GND |
+12В (ШИМ) |
висит |
|
5 |
GND |
висит |
+12В (ШИМ) |
|
6 |
висит |
GND |
+12В (ШИМ) |
Вернемся к упомянутому ранее FPV-мотору: его статор насчитывает 12 зубцов (распределенных на 3 фазы), а ротор содержит 14 чередующихся магнитов NSNSNSNSNSNSNS. Получается, что на каждую фазу приходится по 4 обмотки (например: фаза А задействует зубцы 1, 4, 7, 10; фаза Б — 2, 5, 8, 11; фаза С — 3, 6, 9, 12). Поскольку над каждой фазой располагается несколько смещенных относительно друг друга магнитов, такая геометрия в сочетании с правильной логикой коммутации существенно сглаживает ход и поднимает КПД.
Упомянутая ранее шестифазная модель демонстрирует еще большую плавность и энергетическую эффективность за счет усложнения математики.
Величина среднего напряжения на фазе, управляющая моментом, напрямую зависит от скважности ШИМ.
Здесь уместно вспомнить формулу крутящего момента из начала статьи:
M = Kt * I
I = (U(среднее) — противо-ЭДС) / R — для одиночной фазыIсумм = 2 / 3 * Im * ejωt — результирующий ток всех фаз
Сила тока в цепи определяется эффективным напряжением (скажем, при 50-процентной скважности от 12 вольт мы получаем 6 вольт), из которого вычитается наведенная противо-ЭДС (если не применяется FOC-алгоритм, где незадействованных фаз нет), после чего результат делится на сопротивление обмотки.
Стоит сделать важную ремарку: крутящий момент не равен арифметической сумме токов в фазах (она всегда нулевая в силу первого закона Кирхгофа — сколько втекает, ровно столько и вытекает). Момент формируется векторной суммой токов. Три фазных тока создают три магнитных поля, которые складываются геометрически в единый результирующий вектор. Именно это суммарное поле взаимодействует с магнитами ротора, порождая механическое усилие.
В этом кроется ключевое различие между традиционной шестишаговой моделью (опирающейся на противо-ЭДС) и векторным управлением (FOC).
В системе FOC движение ротора обеспечивается непрерывным вращением вектора поля. Величина момента пропорциональна длине вектора, а его ориентация задает угол статорного поля. Именно поэтому FOC гарантирует абсолютную плавность: магнитный вектор движется по кругу непрерывно, избегая дискретных «скачков» между фиксированными положениями.
Мы детально разобрали конструктивные особенности двигателей и принципы построения управляющих драйверов. Надеюсь, эта информация оказалась для вас познавательной и интересной.
Благодарю за уделенное время!
Похожие статьи
 Как физика помогает разоблачать фальшивые картины: от титановых белил и Геринга до ядерных испытаний
 Пытался обучить нейросеть без обратного распространения ошибки, а пришел к k-means
 Физика велосипеда: от закона рычага до парадокса систем отсчета
 Организовал для юных моделей проектный институт: почему слабое деление на разделы увеличило результат вчетверо — пять главных пунктов
 Как свет покорил нейроны: триумф оптогенетики на пути к Нобелевке
 FLAC и MP3: какие детали пропадают при сжатии и заметно ли это на слух
 Приключения латиницы: венгерские иллюминаты и румынский ренессанс
 Искусственный интеллект в длинных нартах: принципы игры движка и частые ошибки человека