
Китайские инженеры разработали мягкого робота WHERE-Bot, способного избегать препятствий без сенсоров благодаря своей вывернутой конструкции
Источник: Feng et al.
Группа учёных из Университета Цинхуа изобрела WHERE-Bot — мягкого робота, способного передвигаться в сложных условиях без использования колёс, камер или датчиков, успешно преодолевая преграды. Новинку планируют презентовать на конференции IEEE RoboSoft в апреле: робот применяет уникальный метод движения благодаря особой технологии выворачивания пружинного кольца.
Инновационная идея возникла спонтанно во время лабораторного собрания. Учёные экспериментировали с игрушечной пружиной Slinky, известной своей способностью «шагать» по ступеням. «Мы замкнули концы пружины и увидели, что её можно бесконечно выворачивать наружу, создавая увлекательный визуальный эффект, — отметил старший научный сотрудник Шугуан Ли. — Это привело нас к размышлениям: как такая структура будет вести себя в различных средах, например, на песке, в воде или внутри труб?»
Основой конструктивного решения WHERE-Bot служит гибкое кольцо с винтовой структурой, прикреплённое к центральному узлу с мотором. Кольцо выворачивается во время вращения, а неравномерное распределение массы приводит к разноположенным силам трения о поверхность, благодаря чему робот движется по круговому маршруту. «На первый взгляд, его траектория кажущаяся хаотичной, — разъяснил главный автор исследования Сыюань Фэн. — Однако при взаимодействии с землёй происходит самораскручивание, и более массивная часть кольца “притягивает” робота, как если бы тяготела массивная планета».
Главное преимущество этой технологии — способность к навигации, встроенная непосредственно в конструкцию. Столкнувшись с преградами, гибкая структура деформируется, что позволяет роботу отойти назад и изменить направление без необходимости проведения вычислений. «Он функционирует как рептилия: извиваясь, отталкивается от преграды и продолжает движение, — добавил Ли. — Это делает робот идеально пригодным для исследования непредсказуемых сред, таких как пещеры или завалы».
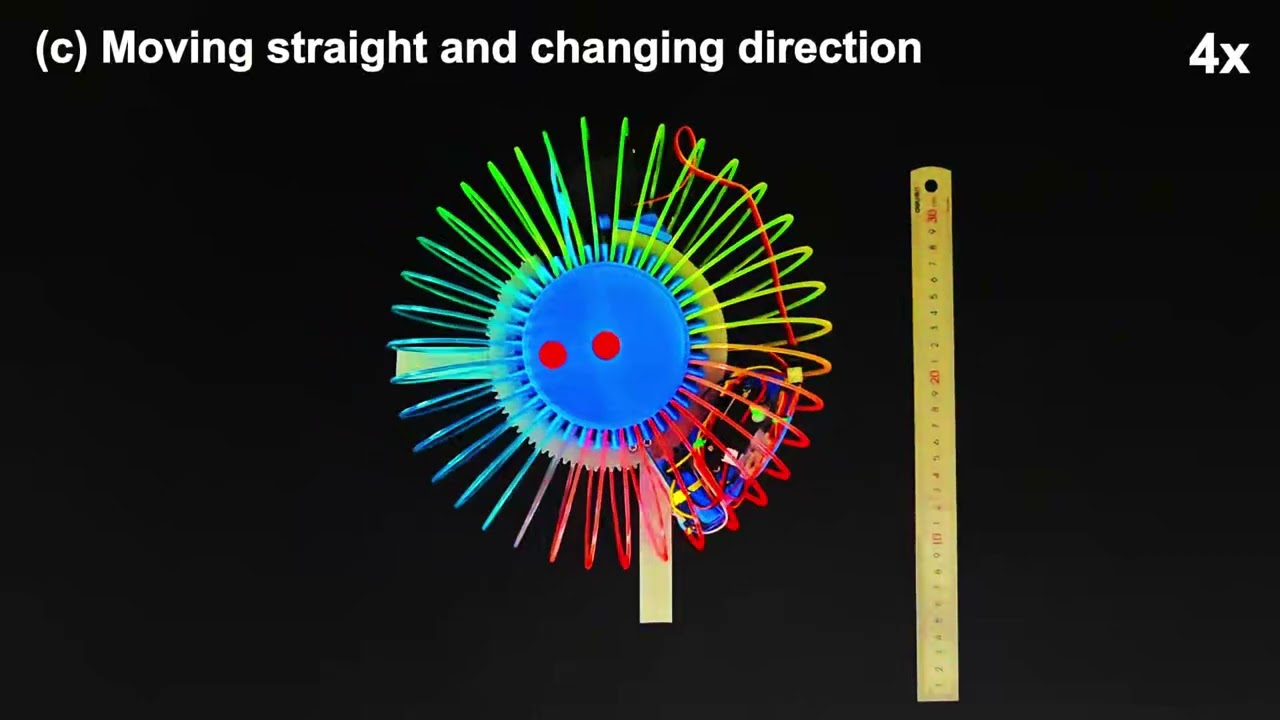
Специалисты видят большие перспективы для приложения технологии: от картографирования подземных пещер и осмотра трубопроводов до разработки развлечений, включая аттракционы со «смарт» элементами. В будущем возможно оснащение WHERE-Bot пропеллерами для передвижения в воде, шипами для прилипания к песчаной поверхности или покрытием с регулируемым трением.
В настоящее время прототип ограничен использованием пластикового материала, который склонен к деформации и поломке при значительных нагрузках. «Мы исследуем более прочные композитные материалы, — сказал соавтор Дэнфэн Янь. — Планируется оснастить робот дополнительными функциями, такими как защитные барьеры или модули для сбора проб окружающей среды».
Разработка WHERE-Bot отражает актуальное направление в области мягкой робототехники, где бионический подход берёт верх над сложной электроникой. По мнению исследователей, их методика не только углубляет понимание движения в природной среде, но и прокладывает путь к созданию систем, способных работать в условиях, где традиционные роботы нередко бесполезны — от лабиринтов под землей до экстремальных ландшафтов других планет.
Источник: iXBT
Похожие статьи
 Когда закончится ценовой ажиотаж и чего ждать от стоимости оперативной памяти и видеокарт?
 Скорость Starlink в США достигла 120 Мбит/с, несмотря на рост числа абонентов
 Rocket Lab повысила цену запуска Neutron на 27%, хотя ракета ещё ни разу не летала
 На расширение Восточного для запусков «Союза-5», «Старт-1М» и многоразовой «Амур-СПГ» направят 10 млрд рублей
 Музыка объединяет: «Кион Музыка» запустила «Фанзону» для новых знакомств
 Дженсен Хуанг ушёл с должности главы Nvidia спустя 33 года руководства
 Как SpaceX разрабатывает стойку Kessel с 84-слойной платой для орбитальных ЦОД
 В iFixit разобрали 14-дюймовый MacBook Pro с сенсорным дисплеем PROLED XDR