
В течение четырёх лет на Международную космическую станцию (МКС) будет отправлен российский робот, предназначенный для осуществления внекорабельной деятельности.

ЦНИИ РТК
Как сообщает газета «Известия», инициатором проекта выступает государственная корпорация Роскосмос, а его реализацией занимаются специалисты Центрального научно-исследовательского и опытно-конструкторского института робототехники и технической кибернетики (ЦНИИ РТК).
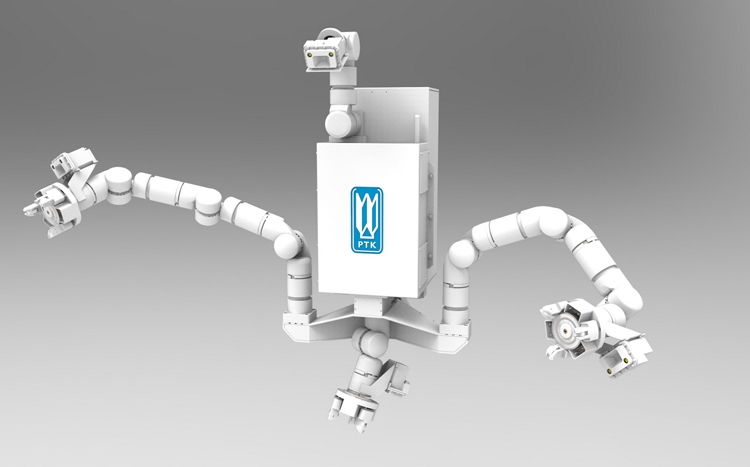
Предполагается, что система с дистанционным управлением сможет выполнять различные операции в открытом космосе, включая оказание необходимой поддержки космонавтам. Манипуляторы косморобота будут оборудованы универсальными захватными устройствами, которые позволят удерживать, перемещать и закреплять полезный груз на внешней поверхности космических аппаратов.
ЦНИИ РТК
В основу робота ляжет модульная платформа. Это даст возможность заменять отдельные узлы в случае поломки, причём ремонтные работы будут осуществляться непосредственно в условиях открытого космического пространства.
Разумеется, в конструкции косморобота будут использоваться исключительно высоконадёжные компоненты. Особое внимание разработчики уделят вопросам обеспечения безопасности.
Опытные образцы робота планируется изготовить в 2018–2019 годах. После этого будут проведены комплексные испытания платформы. На МКС косморобота планируется доставить в 2021 году.
 Ориониды, оставленные кометой Галлея, достигнут максимума в ночь на 22 октября
 ИИ-помощник на базе GigaChat запущен в России: он подскажет, как похудеть без вреда для здоровья
 Симулятор на 10 000 NAND-вентилей в реальном времени: как мы сделали его для игры на Rust
 Импортозамещение в микроэлектронике: «Росатом» организует выпуск нитрата таллия
 TP-Link запустит в США сборку роутеров с поддержкой Wi-Fi 8
 Дешёвая замена RTX 3090 Ti для локального ИИ: как китайцы воплотили в жизнь шутку времён майнинг-бума
 Ноутбуки на AliExpress: что чаще всего покупают в России осенью 2026 года
 Можно ли построить сервер на игровом «железе»?