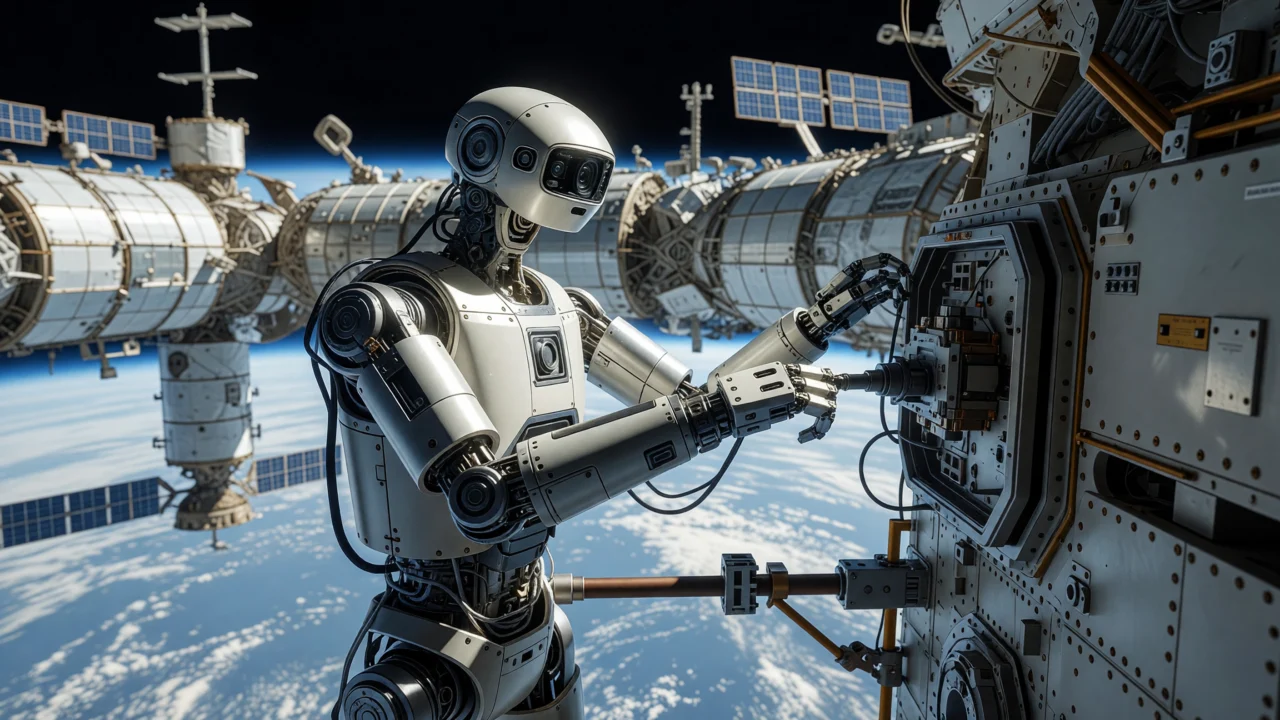
Робонавт в открытом космосе: для работы на МКС готовят «Теледроида»
Источник изображения: ИИ Grok Imagine
Члены экипажа Международной космической станции Пётр Дубров и Анна Кикина приступили к монтажу аппаратуры для научного эксперимента «Теледроид», целью которого является испытание антропоморфного дистанционно управляемого робота. Об этом проинформировали в Роскосмосе.
Инновационный комплекс предоставит возможность операторам управлять андроидом по принципу «аватара», транслируя ему собственные движения в реальном времени. Планируется, что машина сможет функционировать как в режиме прямой командной телеоперации, так и выполнять комплекс задач автономно.
В состав бортового оборудования входят задающий пульт для трансляции жестов и движений космонавта, центральный вычислительный блок, сам робототехнический комплекс, а также внешняя камера для визуального контроля за рабочим процессом.
Базовый комплект аппаратуры, включая пульт оператора, прибыл на орбиту в сентябре на борту транспортного корабля «Прогресс МС-35». В настоящее время космонавты монтируют технику перед стартом дебютных тестов с применением виртуальной копии андроида. Оставшиеся модули прибудут на станцию позже.
Программа испытаний разбита на несколько последовательных фаз. На первом этапе специалисты протестируют взаимодействие с виртуальной моделью, после чего перейдут к тестам внутри гермоотсеков МКС и в открытом космосе. В ходе финальной стадии космонавты отработают манипуляции со специализированным инструментом и оборудованием как в ручном дистанционном режиме, так и под управлением искусственного интеллекта.
Источник: iXBT
Похожие статьи
 Представлен iQOO Neo 12 за $630: Snapdragon 8 Elite Gen 5 без перегрева, батарея 9000 мАч и камера Sony
 Сроки затопления МКС могут сдвинуть на 2032 год
 Необычная Arctic Fox Super Mouse получила экран почти размером с первый iPhone
 Termidesk VDI 7.0.1 проверили на совместимость с zVirt 5.0
 Hisense представила кухонную технику MattLine с матовой отделкой
 TCL представила в России планшеты TAB A1 Plus и Note A1 NXTPAPER
 В Termidesk предложили проверять перед распродажей весь путь от каталога до оплаты
 «Яндекс» сообщил о доступности 96% данных на Диске, восстановление продолжается