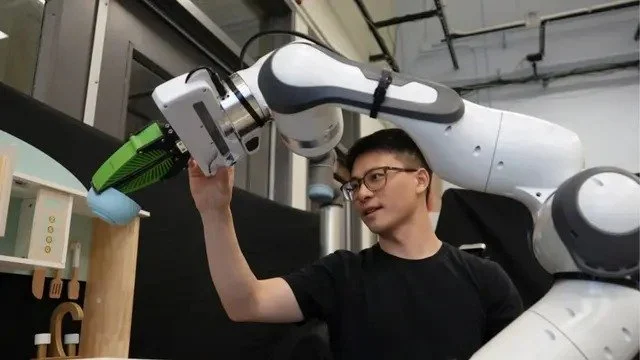
MIT и NVIDIA создали способ исправления действий роботов без повторного обучения моделей
Фото: Melanie Gonick, MIT
Специалисты MIT и NVIDIA представили уникальную платформу, позволяющую вносить изменения в действия роботов в реальном времени с помощью интуитивных методов управления. В отличие от традиционных подходов, эта система не требует дополнительного сбора данных или повторного обучения нейросетевых моделей. Пользователи могут направлять робота, выбирая объекты на экране, прорисовывая траекторию или физически перемещая манипулятор, при этом сохраняя все операции работоспособными.
Основная проблема современных роботов — это несоответствие между обученными моделями и реальной обстановкой. Например, робот, обученный на перемещении коробок, может испытывать затруднения при работе с полками другой конфигурации. Это обычно требует длительной переадаптации модели, однако новый подход позволяет корректировать действия непосредственно в процессе выполнения задачи.
Как отметил Феликс Вань, главный автор исследования: «Пользователи ожидают, что робот будет работать сразу, и что его можно будет легко настроить в случае ошибок. Мы стремимся решить именно эту задачу».
Платформа использует предобученные генеративные модели ИИ, создающие допустимые последовательности действий. Вместо простого следования инструкциям, система анализирует коррекции пользователя с помощью особой процедуры выборки. Это позволяет роботу выбирать лучшие действия из множества доступных, избегая ошибок или некорректных операций. Например, при физическом направлении манипулятора в нужную зону алгоритм учитывает не только траекторию, но и окружающий контекст.
«Физическое взаимодействие — это наиболее прямой способ передать намерение, избегая потерь информации», — объясняет Вань.
В испытаниях эта система продемонстрировала улучшение эффективности на 21% по сравнению с методами без обратной связи. В тестах с роборукой в условиях миниатюрной кухни корректировки позволяли исправлять ошибки в ходе работы, а не после завершения задачи. При этом повторяющиеся исправления фиксируются автоматически, улучшая будущее поведение робота — например, после нескольких корректировок выбора емкостей точность действий возросла, уменьшая необходимость последующего вмешательства.
Эта разработка открывает путь к созданию адаптивных роботов, способных обучаться на лету без экспертной помощи. Это особенно важно для бытовых и промышленных приложений, где условия часто изменяются, а пользователи не имеют навыков программирования.
Источник: iXBT
Похожие статьи
 Масштабный сбой Microsoft лишил миллионы пользователей доступа к Outlook и парализовал железнодорожное сообщение в ряде стран
 Qwen и локальные нейросети на Mac mini: зачем это нужно?
 Как я ремонтировал роутер Starlink в Испании
 OpenAI получила рекордные $10 млрд за квартал, но по-прежнему теряет $11 млрд
 Аптека на колесах: роботы Яндекса приступили к доставке лекарств
 Google выпустила Gemini 4 Hydrogen для всех: крупнейшее обновление ИИ в поиске
 Важные звонки не пропустят: абоненты «СберМобайла» сами выберут, какие вызовы блокировать
 Путь к соединению: создаём домашний цифровой модемный пул V.90/56K