Хроники цифровых фабрик: роботы могут почти всё, кроме того, что от них действительно ждут
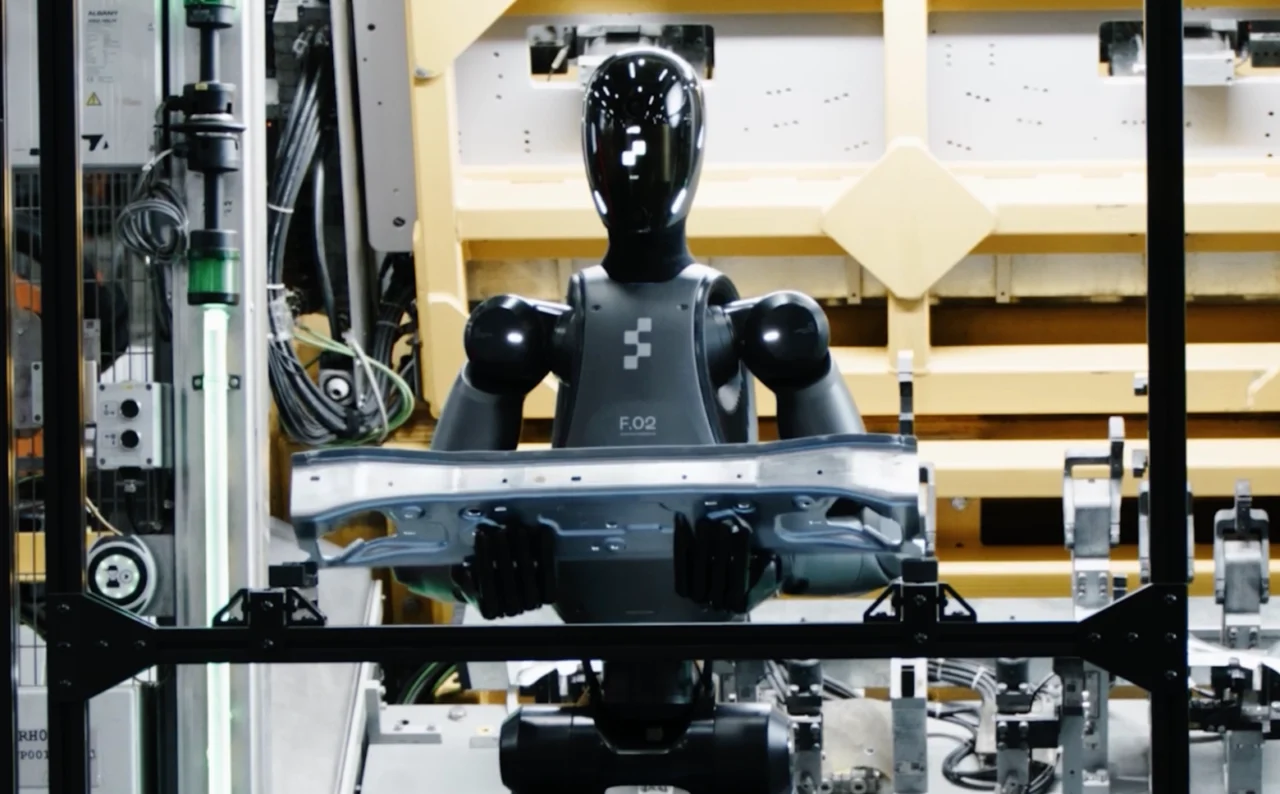
Гуманоид Figure на заводе BMW
Листая новостную ленту, невольно обалдеваешь поражаешься тому, на что способны современные роботы. Гуманоид Tesla разливает гостям напитки, Figure раскладывает детали на заводе BMW, китайские машины бегут полумарафон и крутят сальто (зачем — лучше не спрашивать), а наш сберовский Грин уже уверенно танцует.
Впечатляет по-настоящему: за этими роликами стоят серьёзные инженерные достижения. И всё же есть одно «но». Изнутри робототехника выглядит совсем не так, как со стороны.
Напомню: меня по-прежнему зовут Олег Плотников, я руковожу продуктом «Цифровая промышленность». Как и обещал, сегодня поговорим об ИИ. Но начнём не с RAG, ИИ-агентов, LLM и прочей офисной автоматизации, а сразу с тяжёлой артиллерии будущего — Physical AI. Его принято называть ИИ для роботов. Отчасти так и есть, но это лишь часть правды.
Итак, в новостях роботы кувыркаются, а на реальных заводах работают тысячи самых обычных промышленных машин. Взять хотя бы завод BMW в Спартанбурге, где снимали ролики с гуманоидами Figure: одних только роботов в кузовном цехе там больше 2000. И часть из них программируют почти так же, как в 1985 году: оператор с пультом подводит руку к нужной точке и нажимает «записать». Затем к следующей, и так всю программу — точку за точкой. Да, крупные автозаводы активно используют офлайн-программирование, но сам принцип — воспроизведение заранее подготовленной траектории — никуда не делся.
Соседство получается удивительное. С одной стороны, мы уже живём в мире, где робот вполне осмысленно разгуливает по цеху и способен через что-то перепрыгнуть. С другой — настоящая роботизация держится на манипуляторах, которые всю смену ездят по записанным координатам и по сути являются особой разновидностью станка с ЧПУ. Не всегда и не везде, но на огромном числе операций дело обстоит именно так.
Тут напрашиваются вопросы. Заводы просто отстают? Или они знают о физическом мире нечто такое, чего не знают инвесторы, вложившие в гуманоидов десятки миллиардов долларов? И почему тогда инвесторы так упорно ставят именно на гуманоидов?
Отвечать напрямую я пока не стану. Рассуждать о Physical AI, не понимая классической заводской робототехники, бессмысленно: получится взгляд снаружи. Нам же нужно заглянуть внутрь — тогда станут понятны реальные проблемы и опасения грядущего.
План такой. Сначала разберём «тупую железку»: как устроен обычный промышленный робот, почему его так часто оставляют без органов чувств и почему это осознанное решение отрасли. Затем выясним, отчего роботу так тяжело даётся то, что без труда делает ребёнок, и откуда берутся данные для обучения. После этого перейдём к Physical AI и VLA-моделям. И лишь потом вернёмся к главному вопросу: пустят ли всё это в настоящую промышленность? Или уже пустили?
Текста много, я предупредил. Поехали.
Слепой снайпер
Типичный промышленный манипулятор выглядит примерно так, как на картинке ниже: роборука с шестью суставами, в каждом — свой двигатель и датчик положения. Почему именно шесть? Потому что для произвольного положения инструмента в пространстве нужны шесть координат: три задают положение и три — ориентацию. Хотите держать сварочные клещи под любым углом — обеспечьте шесть степеней свободы. Правда, встречаются и четырёхосевые машины: сборочные SCARA, дельта-пикеры, укладчики коробок. Просто набор движений у них иной, и все шесть степеней свободы там не требуются.
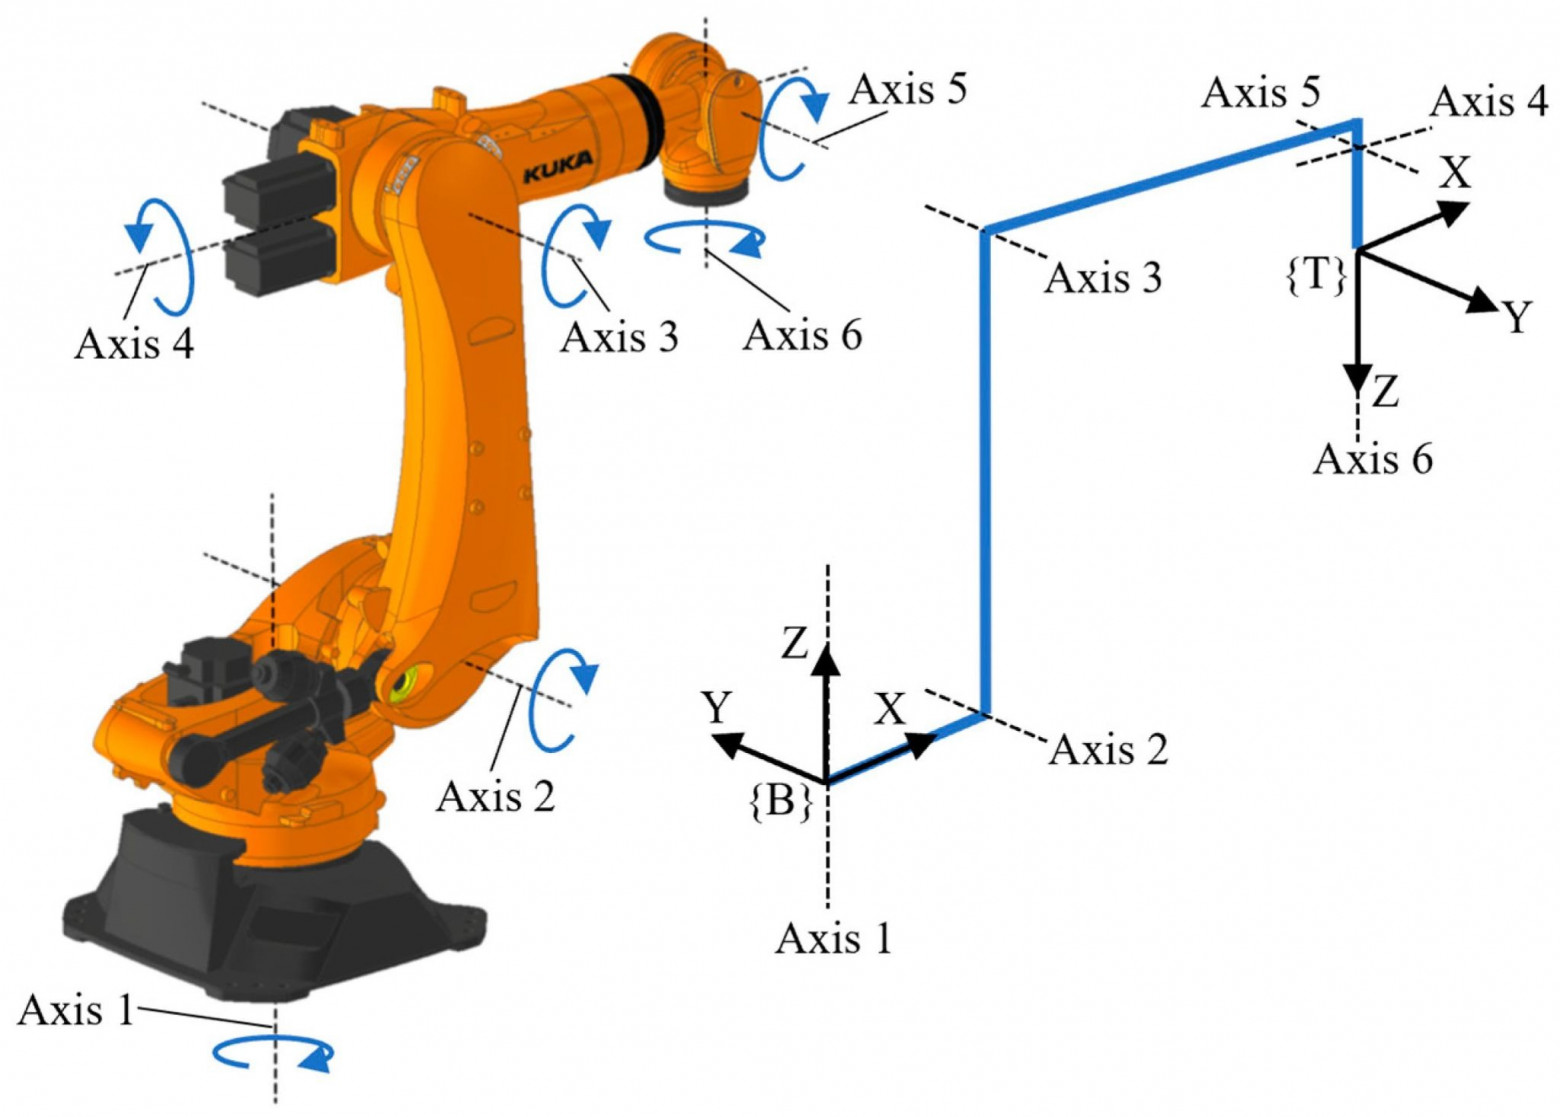
Чем занят такой робот? Он воспроизводит траектории. В его памяти хранится программа: перечень поз, скорости переходов, сигналы на захват. Дошёл до точки 12 — сомкнул клешню, дошёл до точки 13 — разжал. Если упростить до предела, промышленный робот — это станок с ЧПУ, у которого есть рука. И ему совершенно безразлично, чем заниматься: перекладывать детали с одного конвейера на другой, приваривать что-то к чему-то или укладывать упаковки с яйцами в большую коробку. Он просто повторяет заданную операцию. Это совсем не робот из рассказов Азимова: перед нами двигатели, датчики, механика и контроллер, собранные в единый автомат. Никаких моральных дилемм.
Теперь главный вопрос: откуда робот узнаёт, что ему делать? Чаще всего его настраивают с помощью специального пульта — teach pendant, или пульта обучения.
Слово «обучение» не должно вводить в заблуждение: его используют в самом древнем смысле. Оператор джойстиком подводит манипулятор к нужному месту, всматривается, щурится, сдвигает ещё на миллиметр и записывает позу. Затем следующую. И так по всем операциям. Потом робот просто их повторяет.
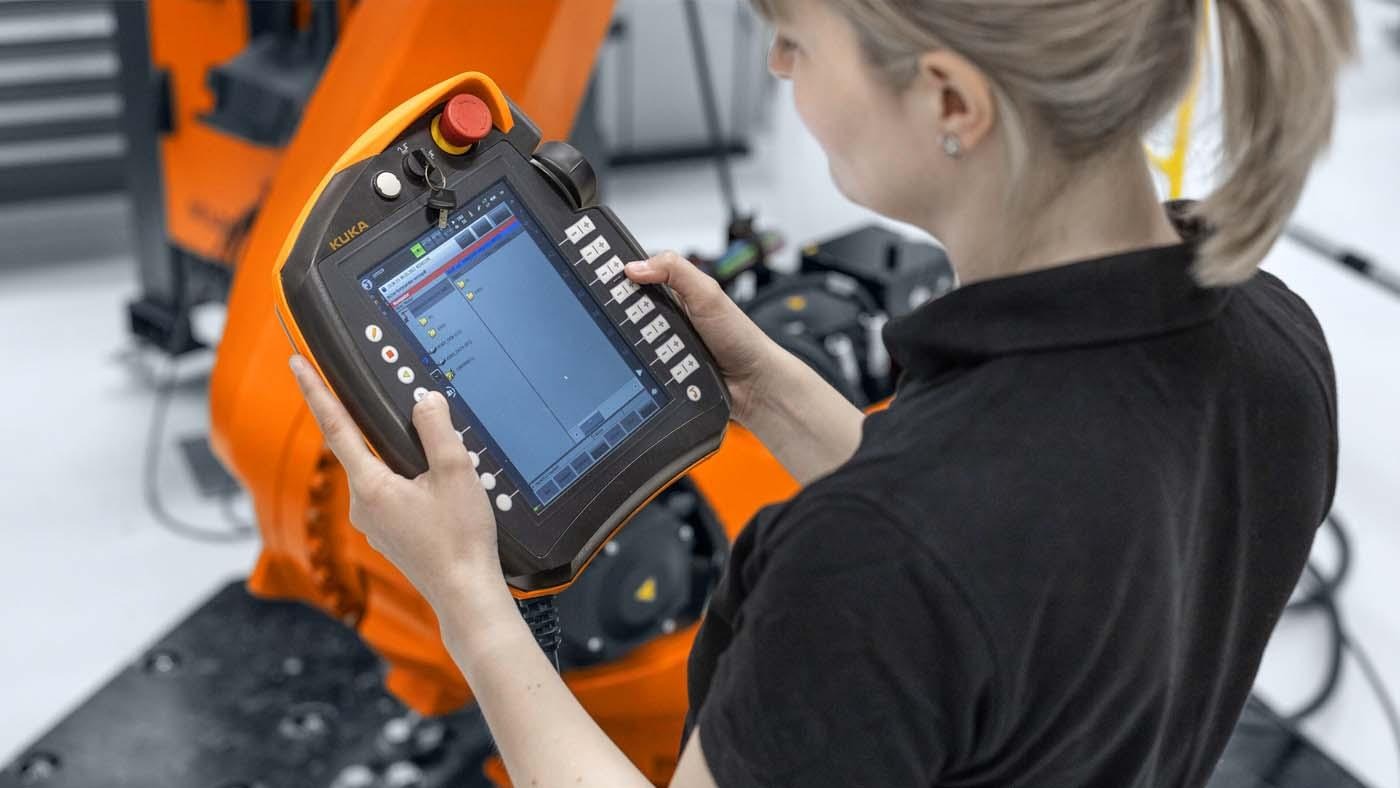
Точной мировой статистики о том, какая доля роботов до сих пор программируется с пульта, я не нашёл. Но для небольших ячеек и пусконаладки на производстве teach pendant остаётся одним из самых привычных инструментов.
Записанные точки «склеивает» логика на фирменном языке производителя. У KUKA это KRL, у ABB — RAPID, у Yaskawa — INFORM. FANUC для типовых перемещений использует программы TP (Teach Pendant), а для дополнительной логики и интеграции — KAREL; прямой заменой TP при программировании движений он не служит.
Да, всё верно: у крупнейших производителей свои экосистемы программирования, и между собой они совместимы плохо. Есть и офлайн-среды вроде RobotStudio или RoboDK, где ячейку собирают в симуляторе, а готовую программу выгружают в контроллер. Крупные автозаводы живут именно так: тысячи сварных точек никто не вбивает джойстиком, их генерируют из CAD-модели. Но финальная подгонка всё равно нередко происходит на месте — с тем же пультом в руках.
Хорошо, а где камеры? Во многих простых ячейках их попросту нет. Обычный манипулятор, выполняющий повторяющуюся операцию в фиксированной оснастке, прекрасно обходится без зрения. Ему хватает встроенных датчиков положения в суставах.
Такой робот сам по себе не видит деталь и не понимает, кто стоит рядом. Это не значит, что вся промышленная робототехника слепа: камера вполне может участвовать в контуре управления или безопасности и корректировать действия робота. Но её роль — дополнительный источник данных. Слепой робот без всякого ИИ отлично справляется с работой.
Как слепой собирает автомобили? Очень просто: мир вокруг него выстроен с точностью до миллиметра. Деталь приезжает строго в определённое место, паллета встаёт на штифты, винты подаются в заданной ориентации. Робот идёт по заученным точкам, и его работа осмысленна лишь потому, что рядом расставлено всё необходимое. Уберите эти детали — и он либо продолжит двигаться вхолостую, либо остановится по сигналу внешнего датчика. Вот и вся магия: её здесь ноль. Но для фиксированной операции этого более чем достаточно.
Сколько такой техники на планете? По свежему World Robotics 2026, рабочий парк промышленных роботов к концу 2025 года достиг 5,079 миллиона. За год установили 603 тысячи новых машин, примерно 354 тысячи из них — в Китае. Для сравнения: в отчёте годом ранее фигурировало 4,66 миллиона действующих роботов. По плотности роботизации Южная Корея остаётся одним из мировых лидеров: на каждые десять тысяч работников обрабатывающей промышленности там приходится более тысячи роботов. То есть примерно один железный коллега на десять заводчан. Для России называют цифру в 25 тысяч, при этом ежегодный прирост составляет +10%, а в 2026 году может оказаться и выше.
Значительная часть этого парка занята именно повторяющимися операциями: подготовленная оснастка, заданная программа, предсказуемые движения. Но существуют и зрячие, чувствительные к усилию, адаптивные ячейки.
Замечу, что словом «робот» мы интуитивно называем машины, хоть немного похожие на людей. У конвейера тоже есть двигатели и контроллер, он тоже может разгоняться и тормозить по команде. Но на человека он не похож, и в нашей картине мира антропоморфности ему никто не приписывает. Хотя по большому счёту это такой же агрегат, как роборука.
Патент на «программируемое перемещение предметов» Джордж Девол подал в декабре 1954 года — тогда робототехника жила преимущественно на страницах научной фантастики. Первый робот-манипулятор Unimate появился на заводе General Motors в 1961-м: он доставал горячие отливки из машины литья под давлением.
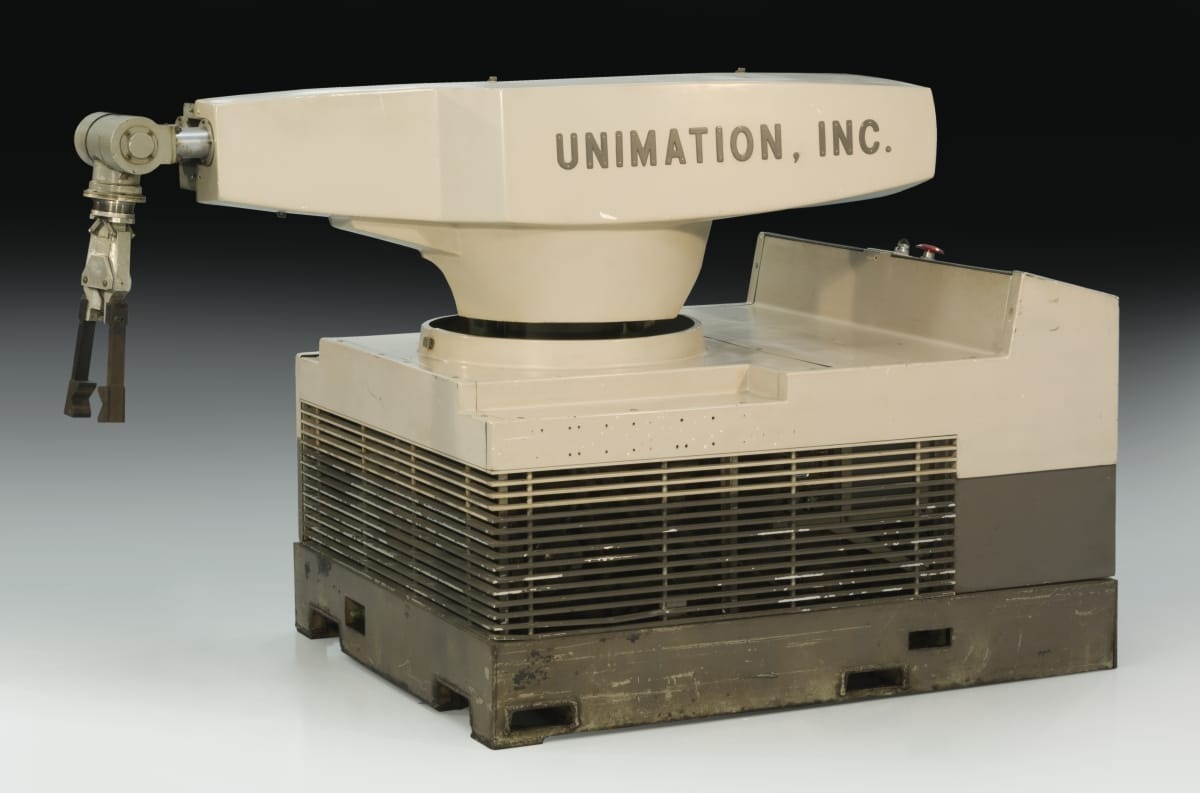
Джозеф Энгельбергер, продавший машину GM, позже вспоминал, что себестоимость составляла около 65 тысяч долларов, а отдали её примерно за 18. Убыток в 3,5 раза — зато с рекомендацией от крупнейшего автопроизводителя планеты. Маркетинг образца 1961 года. И ведь сработало: через два десятилетия роботизированные линии стояли почти на каждом автозаводе.
Опоздавший кадр
Итак, манипулятор в ячейке слеп и просто заучивает позы. Давайте встроим в него ИИ, чтобы он поумнел! Мы же везде его внедряем! Будет эффектно: у всех RAG, а у нас — умный манипулятор! Можно сразу на выставку везти!
Эммм… Нюансов тут хватает. Для начала посмотрим, в каком темпе вообще живёт мир манипуляторов (заодно получим наглядную картину экономики этих машин).
Возьмём сварку кузова. На один автомобиль приходится от трёх до семи тысяч сварных точек — в зависимости от модели. В примере ABB на китайском заводе GAC восемнадцать роботов выполняют 72 прихваточные точки за 16 секунд, а вся станция укладывается в такт 46 секунд. Каждые 46 секунд — готовый кузов. Логистика ещё стремительнее: дельта-робот ABB FlexPicker проходит цикл «взял — перенёс — положил» за 0,3—0,6 секунды, в зависимости от версии и груза. Это порядка 100—200 циклов в минуту, часами, без пауз на размышления. Впрочем, размышлять ему и нечем.
Спустимся ниже, в контуры управления. Управление сервоприводом может работать на частотах в единицы и десятки килогерц. Полевая шина EtherCAT (я рассказывал о ней в этой статье), по которой контроллер раздаёт команды приводам, работает циклами от десятков микросекунд, причём задержка не должна превышать строго заданный предел. Если внешняя система хочет корректировать траекторию KUKA на лету, ей отводится такт в 4 или 12 миллисекунд — в зависимости от режима. Не успела ответить вовремя? Контроллер просто закрывает сеанс. Без обид: у него кузов каждые 46 секунд.
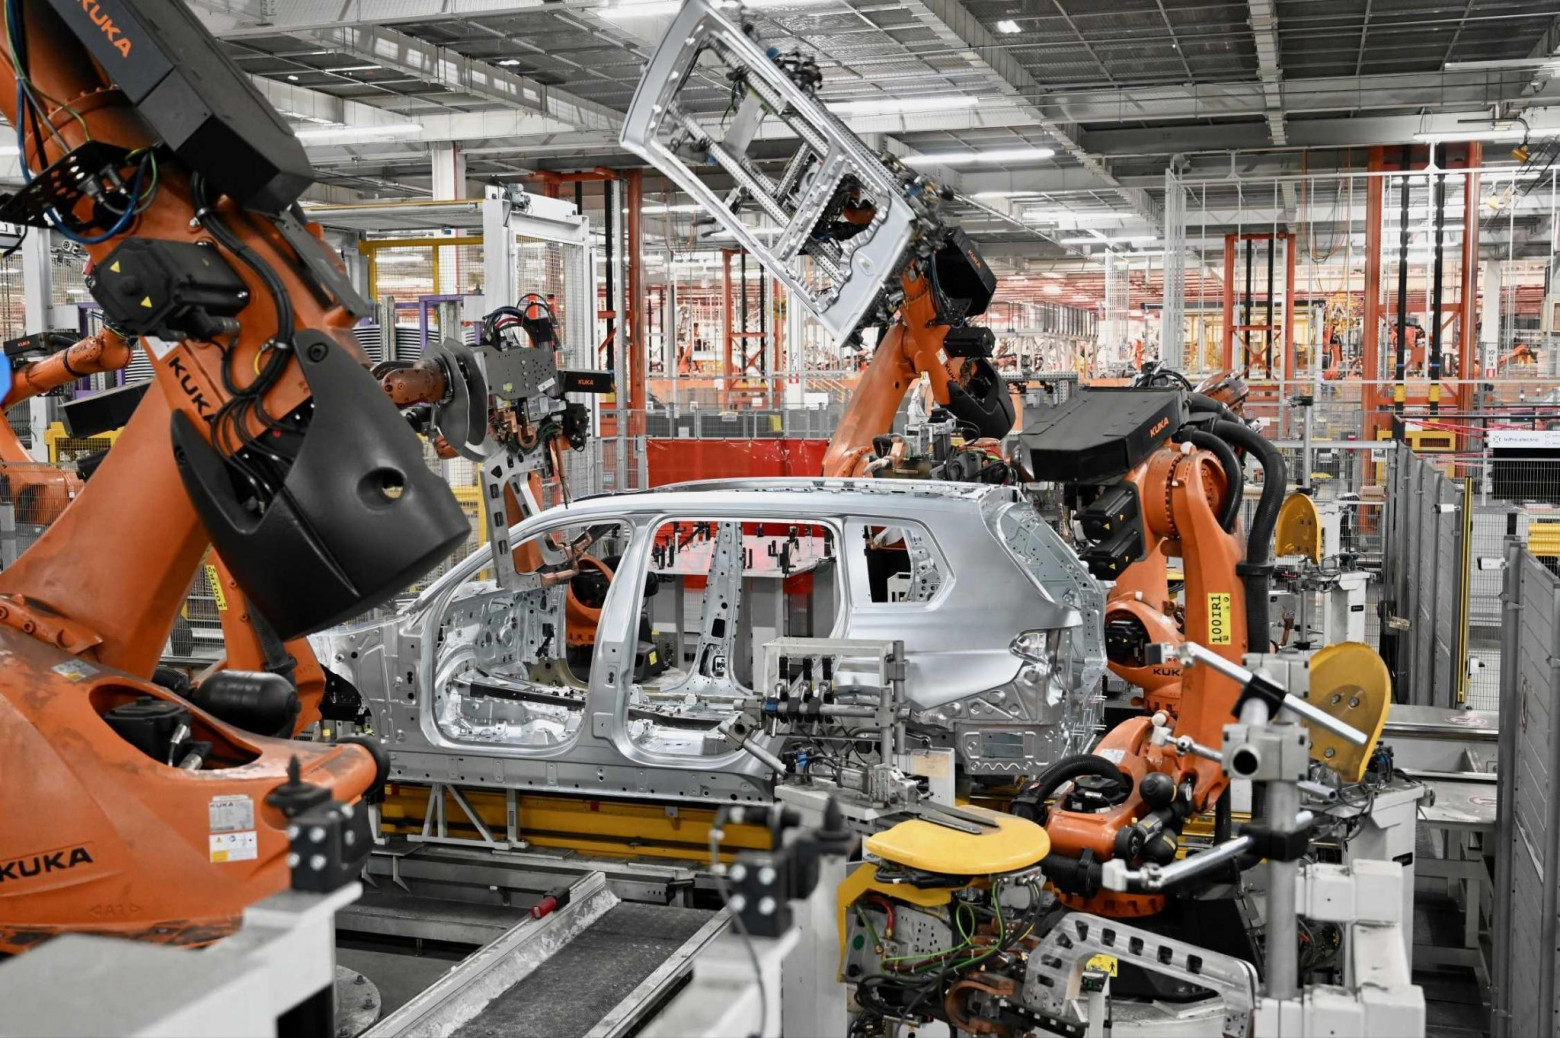
Напомню: промышленная автоматика зачастую работает в режиме жёсткого реального времени (об этом тоже шла речь в предыдущей статье). Не «в среднем быстро», а «никогда не позже». Обычный Ethernet при всех своих гигабитах не гарантирует, что кадр придёт вовремя: очереди, коллизии, повторные передачи. А линии достаточно одного опоздавшего кадра в неудачный момент, чтобы пресс встретился с рукой робота. Поэтому заводские сети устроены непривычно, зато задержки в них не просто малы — они предсказуемы и поддаются расчёту. Вокруг таких задержек уже можно проектировать такт.
Простой здесь стоит безумных денег. По отчёту Siemens за 2024 год, час незапланированной остановки автомобильного производства обходится до 2,3 миллиона долларов. Это примерно 38 тысяч долларов в минуту.
Оговорюсь: сумма взята из отраслевых оценок, а Siemens продаёт софт для предиктивного обслуживания. Сторона заинтересованная, и стимул завышать цифры у неё есть. Но масштаб потерь представить можно.
Отсюда же вырастает культ надёжности. Интеграторы порой приводят впечатляющие оценки наработки промышленных роботов на отказ — вплоть до десятков тысяч часов. Только не стоит воспринимать условные 80 000 часов как официальную характеристику любого FANUC. Это среднее по большому парку машин, а не гарантия для конкретного экземпляра. Отдельный робот может сломаться и на второй год, но сам порядок требований поражает. Попробуйте назвать бытовой механизм, который проживёт девять лет, непрерывно чем-то размахивая со скоростью два метра в секунду.
Последний этаж этой пирамиды — безопасность. Робот вполне способен причинить вред человеку: об этом писал ещё Азимов, хотя эту часть его идей массовая культура почему-то не запомнила. Но у Азимова роботы хотя бы как-то воспринимали окружающий мир, а манипулятор не воспринимает его вообще: он лишь получает команды от контроллера. Окажись человек на пути сварки — приварит его к кузову и не испытает ни капли сожаления от столь жуткой картины. Поэтому рядом с роботом, способным убить одним движением, всегда существует отдельный контур: лазерные сканеры, световые завесы, двери с замками и специальный safety-контроллер. Этот контур намеренно консервативен: логика в нём максимально проста.
Промежуточный итог: классический промышленный робот не тупой, а предельно специализированный. Повторяемость в доли миллиметра, циклы в миллисекундах, долгий ресурс, понятные правила безопасности. И даже если в ячейке есть зрение, проектируют её ради одной главной цели — предсказуемого результата. Неожиданное отклонение способно обрушить весь техпроцесс. Деталь начала приезжать со сдвигом на десять сантиметров? Зовите наладчика: наш железный гигант теперь всегда промахивается. Если же есть соответствующие датчики и алгоритмы коррекции, он справится и сам. Просто за эту адаптивность придётся заплатить.
Консервативная промышленность десятилетиями жила именно в такой парадигме. Во-первых, она прекрасно работает. Во-вторых, всё описанное выше пусть и не идеально, но обладает главным качеством — предсказуемостью. А с предсказуемостью можно посчитать многое: от экономики проекта до срока следующего ППР. Все были довольны. Были. До недавнего времени.
Как научить робота?
Physical AI — термин модный и пока весьма расплывчатый: сейчас так называют любую штуковину с мотором и нейросетью. Маркетологи постарались на славу, а у меня флешбэки: нечто похожее было с термином IIoT.
Договоримся о терминах. Я буду называть Physical AI ситуацию, когда обученные модели помогают машине воспринимать физическую среду, предсказывать последствия своих действий и адаптивно с ней взаимодействовать.
Идея, вообще-то, совсем не новая. Она отлично вписывается в контекст моделей машинного обучения. Посудите сами: мы подаём на вход LLM текстовый вопрос, модель его обрабатывает и выдаёт ответ. Всё понятно и никого не удивляет.
Можно подать на вход текст, а получить картинку. Так работают, например, диффузионные модели (и не только они). Суть та же: что-то подали на вход — получили результат.
Можно подать изображение и получить текст? Можно. Распознавание объектов, описание сцены, чтение надписей — всё это модели машинного обучения уже умеют.
Можно подать видео и получить текст? Можно.
А можно подать не просто видео, а картинку с камеры, и получить на выходе не просто текст, а координаты для сервоприводов?
Можно. Только у нас две проблемы.
Проблема первая — время и обратная связь. В привычном чат-боте мы что-то отправили — что-то получили. Потом повторили. Роботу же приходится постоянно следить, куда он движется, что схватил и не начал ли предмет выскальзывать из пальцев. Это решаемо. Модель может раз в десятки или сотни миллисекунд выдавать целевое движение или пачку будущих действий, а обычный контроллер — отрабатывать их плавно и с нужной частотой. Задержки, конечно, остаются проблемой, особенно если мир быстро меняется, но это проблема архитектуры, вычислений и реакции на ошибки, а не принципиальный запрет.
Вторая беда серьёзнее: чтобы чему-то научить модель, нужны данные. LLM и диффузионные модели выросли невероятно за считаные годы. Это похоже на чудо, но объяснение есть: появились алгоритмы и вычислительные мощности, способные переварить колоссальные массивы текстов и изображений. А текстов и картинок у нас — весь Интернет, учись не хочу. С движениями же ситуация принципиально иная: где взять такую выборку?
Ферма рук
Первые масштабные эксперименты такого рода Google проводила ещё в середине 2010-х, а к 2018 году представила QT-Opt. Логика была проста: если модели нужны данные, например о захвате, пусть робот хватает предметы и учится на собственных попытках. Это называется «обучение с подкреплением», reinforcement learning: действие, сигнал об успехе или неудаче, улучшение политики. Семь манипуляторов выстроили в ряд, насыпали в лотки всякого хлама и оставили хватать. Пресса окрестила установку arm farm — фермой рук. Звучит жутковато.
Ферма собирала данные несколько месяцев и накопила примерно 580 тысяч попыток захвата. Итоговая система QT-Opt брала незнакомые предметы с успешностью около 96% в условиях эксперимента — против куда более скромного результата базового подхода. Казалось бы, вот он, ответ.
Погодите. Давайте прикинем, что именно получили за месяцы работы нескольких роботов. ОДИН относительно узкий навык: брать предметы из лотка сверху двухпальцевым захватом. Не вкручивать, не вставлять, не переворачивать. Месяцы сбора данных — один навык. А навыков в человеческой работе тысячи, и у каждого есть вариации. Умножьте сами: масштабировать такой подход дорого даже для Google. Реальный робот — очень дорогой источник данных: он медленный, он ломается, а после множества попыток кто-то должен вернуть хлам обратно в лоток.
Эстафету подхватила OpenAI. Если учиться в реальности дорого — будем учиться в симуляции: там много попыток можно выполнить быстрее и дешевле. Их рука Dactyl собирала кубик Рубика одной кистью и по оценке исследователей набрала в симуляторе эквивалент тысяч лет опыта. Чтобы навык пережил переезд в реальность, симуляцию намеренно портили случайностями: меняли трение, массы, освещение, задержки. Приём называется «доменной рандомизацией», и он до сих пор остаётся одним из главных в отрасли. Модель, выжившая в тысяче кривых миров, может выжить и в нашем.
Результат? В простых ситуациях реальная рука справлялась в 60% случаев. В сложных, из 26 поворотов кубика, — в 20%. И это после 13 тысяч виртуальных лет обучения. Почему так? Потому что между симулятором и реальностью лежит пропасть: смоделировать реальный мир с достаточной точностью невозможно. Этот разрыв так и называют — sim2real gap.
В конце 2020-го — начале 2021 года OpenAI свернула тогдашнюю робототехническую команду.
И ребёнок справится!
Ещё в 1988 году Ганс Моравек сформулировал наблюдение, которое позже назовут его именем: компьютеру сравнительно легко решать тесты на интеллект или играть в шашки на уровне взрослого, но очень трудно дать ему навыки годовалого ребёнка в восприятии и подвижности. Шахматы, олимпиадная математика, а теперь даже сочинения — пожалуйста, а вот взять со стола чашку и не расплескать чай — проблема.
Всё дело в том, что логике и математике наш мозг учится сравнительно недавно — по меркам эволюции буквально со вчерашнего вечера, и, прямо скажем, с трудом. А сенсомоторику биологическая эволюция отлаживала сотни миллионов лет: кто не умел хватать и уворачиваться, тот просто не оставил потомства.
Скрытый текст
Вовочка: «Да, может, компьютер и смог обыграть меня в шахматы, но в спарринге он оказался просто слабак».
В голове у нас стоит совершенный движок, работу которого мы даже не замечаем. Поэтому профессия грузчика и кажется н
Похожие статьи
 Как ведёт себя броуновская частица, пока за ней никто не наблюдает?
 Дочитали до конца — значит, уже сопротивляетесь
 Один час без ИИ-агентов: путь от токенов до MCP
 Почему теоремы Гёделя не опровергают физику
 Серая стена сингулярности Нет, нужно перефразировать. Вот вариант: Безликий барьер сингулярности
 Масса сквозь Зазеркалье: вид из кроличьей норы
 Некоторые загадки современной космологии
 Как собирают данные для обучения роботов: от телеуправления и симуляций до камер на кепках