Эволюция экзоскелетов: от громоздких моторов к искусственным наномышцам
Концепция экзоскелета знакома многим: это устройство, многократно увеличивающее физические возможности человека, чаще всего — силу. Принципиальное отличие от полноценного робота заключается в том, что он не подменяет собой человеческий труд, а выступает в роли вспомогательного инструмента.
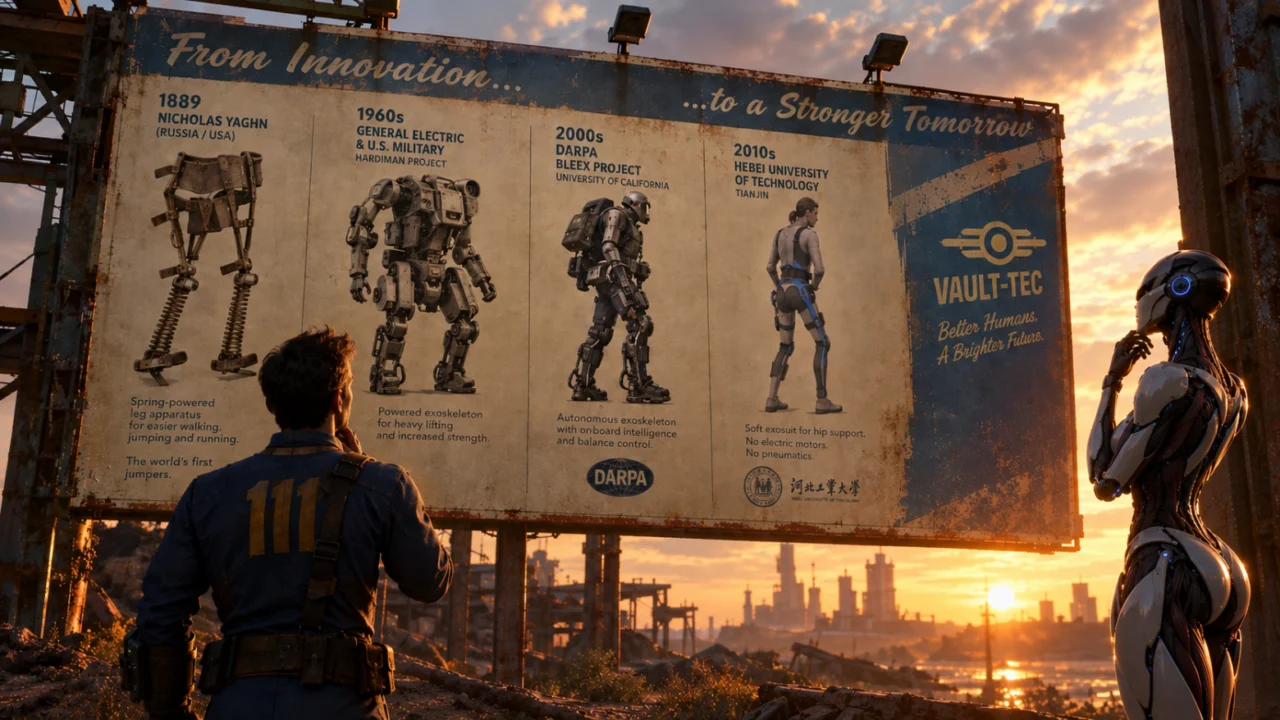
Долгое время инженеры двигались по проторенной дорожке, дополняя человеческое тело металлическими каркасами, пружинами, гидроприводами и сложными механизмами, приводимыми в движение мощными электромоторами. Из-за этого закрепился стереотип, что экзоскелет — громоздкая конструкция, в которую нужно облачаться целиком, напоминая персонажей в силовой броне из серии Fallout.
Однако недавно сформировался принципиально новый подход: разработчики отказались от электродвигателей, переложив функцию генерации усилия непосредственно на структуру самого материала. Речь идет о DEA-волокнах, которые функционируют как самостоятельные актуаторы, фактически выполняя роль искусственных мышечных тканей.
В данном материале мы проследим эволюционный путь от тяжеловесных промышленных монстров до микроскопических искусственных мышц весом в считанные граммы, а также разберем перспективы этого направления в создании принципиально нового класса носимой электроники.
Исторические вехи развития экзоскелетов
Прежде всего стоит классифицировать существующие разновидности экзоскелетов. Считается, что первые шаги в этой области были сделаны еще в конце XIX столетия: в 1889 году отечественный изобретатель Николай Ягн запатентовал устройство, призванное облегчить бег, прыжки и ходьбу.
Его разработка представляла собой ножной каркас с пружинными элементами — по сути, прототип современных джамперов.

Фактически Николай заложил основы пассивных экзоскелетов (к различиям между пассивными и активными системами мы еще вернемся).
Спустя более чем полвека компания General Electric в тесной коллаборации с военными представила проект Hardiman — силовой комплекс, колоссально расширявший физический потенциал оператора.

В перспективе разработку планировали задействовать в подводных и космических операциях — этакий прообраз фантастических дредноутов. Конструкция весила 680 килограммов и увеличивала силу человека в 25 раз. Поднимаемый груз массой в полтонны ощущался оператором как скромные 20 килограммов. Тем не менее, проект не вышел за рамки лабораторий: несмотря на впечатляющее усиление, устройство получилось избыточно громоздким и сложным в обслуживании.
Следующий значимый прорыв произошел в начале 2000-х годов при финансовой поддержке DARPA. Средства были направлены на проект BLEEX, реализованный специалистами Калифорнийского университета. Инженерам удалось создать автономный экзоскелет нижней части тела для транспортировки тяжестей.

Задачи стояли прежние: военная и гражданская логистика, строительные работы и прочие сферы, требующие выносливости. Презентация состоялась в 2004 году, но и эта концепция не добралась до серийного выпуска.
Тем не менее, наработки BLEEX дали толчок появлению коммерчески успешных решений. Ярким примером служит популярный на Западе медицинский комплекс ReWalk, ориентированный на реабилитацию и помощь людям с ограниченной подвижностью.
Стало очевидно, что сценарии применения экзоскелетов крайне разнообразны, а универсальной архитектуры не существует. Конструкция напрямую определяется тем, какие именно функции организма необходимо поддержать.
Новая парадигма создания механических усилий
Существующие экзоскелеты классифицируются по ряду признаков: по степени жесткости (жесткие и мягкие) и по механизму действия (пассивные и активные). Пассивные системы опираются на пружины и упругие компоненты, тогда как активные генерируют тягу за счет внешних приводов — пневматики, гидравлики или электромоторов.
Краткая классификация выглядит следующим образом:
-
Жесткие активные системы. Типичные представители — Hardiman или BLEEX. Представляют собой массивные каркасы с силовыми приводами, напоминающие роботов из кинематографа.
-
Пассивные решения. Базируются на упругих элементах и перераспределении кинетической энергии в реальном времени.
-
Мягкие активные комплексы. Облегченный формат первого типа с минимальным жестким каркасом, замененным обилием ремней, тросов и эластичных полимеров для трансляции усилия.
Все эти направления успешно применяются на практике, однако сейчас на арену выходит принципиально иной подход, где сам материал функционирует как силовой привод.
Инновацию представили китайские исследователи, разработавшие волоконные искусственные мышцы, способные кардинально изменить привычный взгляд на индустрию экзоскелетов.
Материал как источник энергии
Напомним: в классических активных экзоскелетах двигатель создает усилие, которое затем передается телу через конструктивные элементы. В новой технологии DEA этот процесс протекает иначе — упругий полимер самостоятельно формирует тягу, исключая необходимость в громоздких моторах.
Сотрудники Тяньцзиньского технологического университета (Hebei University of Technology) интегрировали этот метод в мягкий экзокостюм, предназначенный для разгрузки тазобедренного сустава.

В основе технологии лежат диэлектрические эластомерные актуаторы (DEA).
Проще говоря, это синтетический аналог биологических мышечных тканей.
Традиционные моторные приводы заменены полимером, меняющим геометрическую форму под воздействием электрического поля. Именно в этом заключается смена фундаментального принципа.
Физика процесса выглядит следующим образом: при подаче высокого напряжения на электроды возникает электростатическое поле, заставляющее материал утончаться по вертикали и удлиняться в продольном направлении.
Китайские ученые задействовали наноструктурированные волокна. На эластомерную мембрану толщиной около 30 микрометров нанесли проводящий слой из углеродных нанотрубок, после чего свернули заготовку в цилиндрическую нить.
Экспериментальный образец волокна диаметром всего 1,96 мм выдержал нагрузку в 400 граммов — это в 1300 раз превышает массу самого элемента. Данный показатель превосходит силовые возможности природного рекордсмена — навозного жука.
Полученные нановолокна были объединены в пучки, аналогично структуре живых мышц, пока по 10 штук на каждую конечность.
Конструкция DEA-костюма оптимизирована для облегчения ходьбы: при отведении бедра назад на волокна подается напряжение. Нити растягиваются, аккумулируя упругую энергию, которая высвобождается на следующем шаге, существенно снижая энергозатраты человека.
Примечательно, что костюм способен функционировать и без электрического питания, в пассивном режиме, хотя общая эффективность при этом снижается.
Стоит отметить, что сама по себе технология DEA и её интеграция в робототехнику не новы. Искусственные мышцы разрабатываются давно, однако исследователям из Китая удалось создать принципиально новый материал и добиться впечатляющей плотности мощности, достаточной для эффективной поддержки ног.
Технические характеристики нановолокон впечатляют:
-
энергетическая плотность составляет 260 Дж/кг;
-
удельная мощность достигает 1664 Вт/кг;
-
ресурс в ходе лабораторных тестов превысил 100 000 циклов без деформационных изменений.
И наиболее показательный параметр:
Масса активного DEA-материала во всем изделии составляет всего 6 граммов.
Итого: два пучка по 10 волокон, суммарно по 3 грамма активного вещества на каждую ногу. Однако концепция имеет и обратную сторону.
Общий вес прототипа составляет около двух килограммов — на уровне плотной кожаной куртки. Из них около 60 граммов приходится на волокна с крепежами, 840 граммов — на текстиль и фурнитуру, а чуть более килограмма весит блок электроники и аккумуляторы. Таким образом, наибольшую массу составляют элементы энергообеспечения.
Для работы DEA требуется сильное электрическое поле: во время испытаний напряженность достигала 70 В/мкм. Это создает определенные риски поверхностных пробоев, хотя инженеры предусмотрели надежный изолирующий слой. Тесты не выявили утечек, а кратковременные токи оставались в пределах безопасности.
Тем не менее, перед нами принципиально новый класс «мышечных» экзоскелетов, нацеленный на борьбу с утомляемостью и разгрузку мускулатуры при передвижении.
До полноценной «экзоодежды» из фантастических фильмов еще далеко, однако вектор на максимальное облегчение конструкций задан.
Итоги
Утверждать, что подобные разработки мгновенно вытеснят классические экзоскелеты, преждевременно. Жесткие силовые каркасы, пассивные системы и мягкие костюмы решают разные задачи, поэтому они будут развиваться параллельно.
Главное достоинство DEA-решений заключается в радикальном уменьшении веса силовой установки. В описанном прототипе активное вещество весит считанные граммы при общей массе костюма около двух килограммов. Сама «мускулатура» получилась невероятно легкой, тогда как львиная доля веса приходится на вспомогательную периферию.
Индустрия получила направление для создания ультралегких устройств, помогающих при ходьбе, снижающих нагрузку на опорно-двигательный аппарат и уменьшающих утомляемость при физическом труде.
Технологии искусственных мышц открывают путь к минимализму в робототехнике: инженеры могут переложить часть механических функций непосредственно на свойства материалов.
Там, где требуются запредельные нагрузки и жесткая фиксация, традиционные скелеты останутся незаменимы. Но параллельно формируется новая ниша носимых устройств, внешне все больше напоминающих естественную мускулатуру, а не механизмы.
Забавно, что термин «экзоскелет» сохраняется, хотя самого твердого каркаса в таких системах почти не остается. Возможно, со временем для них появится отдельное определение.
Главная цель останется неизменной — расширить физические горизонты человеческого тела.
Похожие статьи
 На чём кодили советские гики? Часть 3
 Как создавали модели дорожного движения до появления искусственного интеллекта
 Алгоритмический трейдинг: поиск закономерностей в шуме без переобучения моделей
 Как глобальное потепление изменит наш рацион?
 Каким по счету вы родились в семье
 Электричество: от уравнений Максвелла до лилового свечения в пяти шагах
 Пять способов сымитировать аргументацию в диалоге с языковой моделью