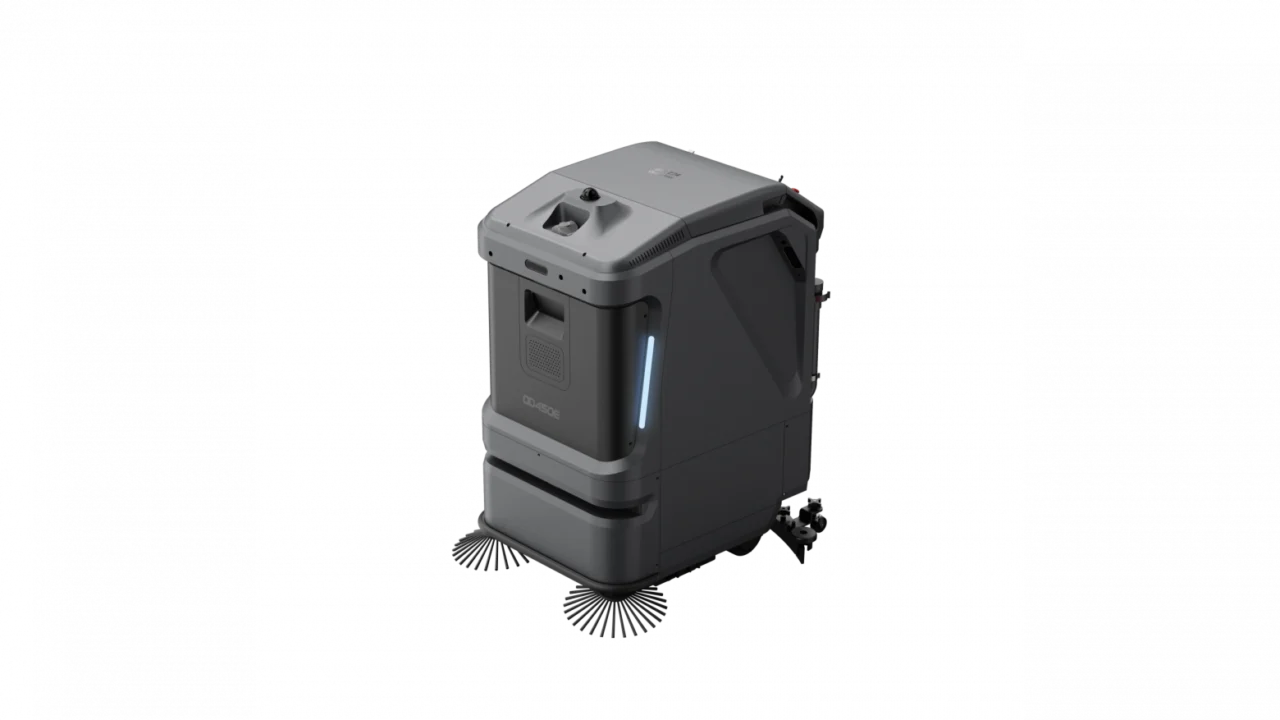
Эффективность промышленных роботов-поломойщиков KOSMETOR на производстве: модельный ряд и преимущества перед ручной уборкой
QD450E
6 окт. 2026 г. · @AlexALQ
Приветствую! Меня зовут Александр. По своей специальности я сетевой и системный администратор: посвятил несколько лет инфраструктуре и серверам, а на текущий момент тружусь инженером робототехнических комплексов. В мои обязанности входит пусконаладка, интеграция и техническое обслуживание промышленных поломоечных машин SIASUN, поставляемых на российский рынок под брендом Kosmetor на территории складских терминалов, производственных цехов и логистических хабов.
Информационное поле вокруг этой техники (да и автономных поломоек в целом) сформировано исключительно маркетологами. С одной стороны — глянцевые проспекты с оптимистичными цифрами вроде «до 2500 м²/ч», с другой — фрагментарная документация производителя на китайском языке. В этом информационном вакууме и протекает будничная работа инженера, вооруженного ноутбуком, SSH-клиентом и двухсоткилограммовым роботом, неожиданно возомнившим, будто он находится на противоположном конце склада.
Данная публикация открывает цикл материалов, посвященных этому классу оборудования. Здесь мы разберем архитектуру машин, кардинально отличающую их от бытовых ассоциаций, изучим актуальную линейку и наметим вектор дальнейшего обсуждения. А дальше будет только увлекательнее: SLAM-алгоритмы, картография, окружение Linux на MRC-контроллерах, облачная инфраструктура, проброс соединений к технике за NAT и разбор собственных ошибок эксплуатации.
Три принципиально разных класса устройств под общим названием
В беседах со знакомыми я часто слышу ассоциации с увеличенной версией домашнего робота-пылесоса с закрепленной микрофиброй. Подобное заблуждение мешает осознать масштаб и специфику оборудования, поэтому начнем с четкой дифференциации.
-
Бытовой робот-пылесос весит всего несколько килограммов, перемещает полстакана воды и беспомощно упирается в ножки мебели. Если он застревает под диваном или решает в ночи исследовать лестничный пролет, в худшем случае нас ждет лишь поломка самого гаджета.
-
Ручная поломоечная машина из торгового центра управляется оператором пешком или из положения сидя. В ее арсенале два бака емкостью 50–90 литров, дисковые щетки и всасывающая балка. Траектория движения, скорость и моменты слива грязи полностью зависят от человека, а интеллект машины ограничен уровнем квалификации водителя.
-
Автономный промышленный робот-уборщик — это сложный инженерный комплекс, лишенный человеческого присутствия. На смену оператору пришли лидары, оптические сенсоры, ультразвуковые датчики и специализированный Linux-модуль навигации. При массе около 200 кг и аналогичных резервуарах для воды (50–90 л) агрегат развивает скорость до 1,2 м/с. Такая машина функционирует в ночное время среди стеллажных конструкций и работающих погрузчиков, поэтому цена сбоя здесь несопоставима с бытовыми инцидентами.
Следовательно, перед роботизированным комплексом (далее — «машиной») стоят совершенно иные задачи. Ей жизненно необходима достоверная карта помещения, построенная собственными датчиками, а также четкое расписание и регламентированные рабочие зоны. Требуется абсолютная точность позиционирования (вплоть до сантиметра), исключающая застревание в узких проходах. Нужна базовая станция для автономного обслуживания — восполнения заряда АКБ, забора чистой и сброса отработанной воды. И, безусловно, стабильная сеть, ведь управление парком техники через закрепленный на корпусе планшет — далеко не самый эргономичный вариант.
Глоссарий терминов, которые будут регулярно использоваться в публикациях:
-
Карта: пространственный план объекта, сформированный роботом в ходе сканирования лидарами в специальном режиме. Данные хранятся в файловой системе устройства и поддаются корректировке.
-
Позиционирование: процесс определения текущих координат машины на сформированной карте. Наиболее уязвимый узел системы, которому будет посвящена отдельная статья.
-
Зона уборки: выделенный на карте полигон, подлежащий санитарной обработке.
-
Навигационный профиль: используемая технология ориентации — исключительно SLAM, исключительно Top View либо их комбинация.
-
Задание: комплекс зон с заданными параметрами очистки и опциональным графиком выполнения.
-
Док-станция: инфраструктурный узел для автоматической подзарядки и обслуживания водных контуров.
-
Облачная платформа: серверный бэкенд, агрегирующий телеметрию всех машин, карты, расписания и журналы событий (может развертываться как в нашем контуре, так и локально у заказчика).
Модельный ряд SIASUN в моем ведении
Промышленный гигант SIASUN производит робототехнику, которая поставляется в Россию эксклюзивным дистрибьютором OCTRON под торговой маркой Kosmetor. Мой парк охватывает три модели, успешно закрывающие различные спектры задач при едином интерфейсе и логике управления: идентичные планшетные пульты, унифицированные алгоритмы картографии и общая облачная инфраструктура.
QD450E и QD750F: влажная уборка с опциями
Это флагманские рабочие модули с системой роликовых щеток, раздельными контурами воды и вакуумным осушением. Ключевое отличие кроется в габаритах: модель 750 массивнее и шире, располагает увеличенным 90-литровым баком и демонстрирует высокую эффективность на открытых пространствах. Младшая 450-я версия незаменима в стесненных условиях: меньшие габариты по ширине позволяют ей маневрировать там, где старшая модель безнадежно упрется в стеллажи.
Важно отметить модификацию QD450C, оснащенную фронтальным сухим модулем с пятилитровым мусоросборником. Перед началом влажной обработки машина собирает легкие загрязнения: упаковочную ленту, паллетную щепу и складскую пыль. На объектах, где распаковка товаров происходит прямо в проходах, это снимает массу проблем, ведь влажная уборка поверх полимерных лент неминуемо приведет к наматыванию мусора на щетки или аварийной закупорке. Семисотая серия лишена подобного модуля для сухих отходов.

D700: подметальный модуль с функцией аспирации
Спецификация позиционирует D700 как пылесос, что нередко вызывает путаницу. Фактически перед нами специализированная подметальная машина для сбора крупного сухого мусора (опавшие листья, упаковочная тара, пленка, скотч, щепки), дополненная турбиной для умеренного всасывания пыли и 45-литровым бункером. Обладая наименьшей массой, устройство эффективно работает в паре с поломойками: D700 предварительно очищает зону от крупного мусора, следом за ней QD450E производит влажную обработку. При этом аппарат способен действовать и как самостоятельная боевая единица.

Технические характеристики
Ниже приведены паспортные данные из официальных спецификаций. Степень их соответствия реальным условиям складов мы подробно проанализируем в последующих публикациях.
|
|
QD450E |
QD750F |
D700 |
|---|---|---|---|
|
Габариты, мм |
852x640x1114 мм |
965x895x1115мм |
800x600x600мм |
|
Масса, кг |
195кг |
240кг |
80кг |
|
Ширина уборки, мм |
786мм (сухая уборка) |
710мм (влажная уборка) |
700мм |
|
Бак чистой / грязной воды, л |
58/46л |
90/80л |
45л |
|
Мин. ширина прохода, мм |
1100мм |
1100мм |
1100мм |
|
Производительность, м²/ч |
1500 м²/ч |
2500 м²/ч |
2500 м²/ч |
|
АКБ, А·ч / автономность, ч |
67Ач/1.5-2.5ч |
160Ач/2.5-3.5ч |
67Ач/6ч |
|
Датчики безопасности |
Лидар + машинное зрение + защита от падения + датчик касаний + модуль Top View |
Лидар + машинное зрение + защита от падения + датчик касаний + модуль Top View |
Лидар + машинное зрение + защита от падения + датчик касаний + модуль Top View |
Инфраструктурная станция T50H
Без док-станции автономность робота ограничивается ресурсом одного бака и заряда батареи. Отработав положенные полтора-три часа, машина останавливается в ожидании персонала для ручного слива грязи, заправки чистой воды и подключения к ЗУ. В результате ночной цикл автономной уборки превращается в рутинный процесс с дежурным оператором, неотступно следующим за роботом со шлангом.

Базовая станция кардинально меняет сценарий. По прибытию к доку устройство автоматически восполняет заряд АКБ, откачивает грязную воду, заливает свежую и, при наличии соответствующего модуля, дозирует моющий состав. Станция универсальна и обслуживает сразу несколько машин серий 450 и 750, в то время как модель D700 оборудована собственным зарядным терминалом.
Однако монтаж станции требует серьезной инженерной подготовки. Необходимы:
-
электрическая розетка 220 В, 16 А;
-
точка подачи холодной воды с резьбовым штуцером 1/2″;
-
самотечный слив отработанной воды через шланг с внутренним сечением 32 мм (при этом уровень входного патрубка канализации не должен превышать 10–12 см от уровня пола, иначе потребуется установка принудительного дренажного насоса);
-
капитальная стена сзади и не менее 80–90 см свободной зоны с каждого бока для корректного маневра при парковке.
Требование к высоте расположения слива часто кажется незначительным до тех пор, пока на объекте не обнаруживается, что ближайшая точка канализации расположена на полуметровой высоте в противоположном конце помещения. На одном из складов мы столкнулись с подобной «мокрая точкой», абсолютно непригодной для эксплуатации. Значительный перепад высот и стесненный подъезд полностью исключили возможность ее использования.

Любопытная техническая деталь: связь робота со станцией поддерживается по протоколу LoRa. Этот выделенный радиоканал используется исключительно для процедур стыковки и телеметрии статусов. Тяжелые мультимедийные файлы, карты и служебные пакеты передаются по Wi-Fi и через облачные шлюзы.
Внутреннее устройство глазами сисадмина
Главным открытием для системного администратора при знакомстве с этими аппаратами становится обнаружение полноценной ОС Linux с открытым доступом к системе. Навигационные модули, планировщики траекторий, обработчики видеопотоков с камер и управляющие серверы интерфейса планшета (PAD) и облака оформлены в виде изолированных процессов в каталоге /userdata/CarryBoy. Здесь же локализован весь дистрибутив прошивки. Системные логи, конфигурационные файлы служб и картографические массивы в формате JSON доступны для скачивания, анализа и тонкой ручной правки.
Сенсорный комплекс машины многоуровневый. Лидар сопоставляет контуры стен с эталонной картой, камеры глубины обнаруживают препятствия в слепых зонах лазера, а механические бамперы и датчики обрыва подстраховывают электронику в нештатных ситуациях. Дополнительная камера Top View направлена вверх и сверяет текущую позицию по особенностям потолочного перекрытия согласно предварительно записанному треку. О причинах внедрения такого дублирования и моментах, когда лазерной навигации недостаточно, мы поговорим в материале о локализации.
Управление комплексом реализовано как локально через бортовой планшет, так и дистанционно посредством облачной платформы. Последняя представляет собой стек контейнеризированных сервисов: Nginx, MySQL, Redis, RabbitMQ и специализированные модули ПО. Архитектура позволяет развернуть этот контур на локальных мощностях заказчика, обеспечивая полную изоляцию парка роботов от внешнего интернета и сторонних серверов. Этому аспекту будет посвящен отдельный цикл статей, богатый на специфический опыт.
Поддерживаются беспроводные сети стандартов Wi-Fi 2,4 и 5 ГГц. Непосредственно во время выполнения уборочной задачи интернет соединения не требуется — карты и задания хранятся на борту. Однако для мониторинга статусов и оперативного реагирования на сбои критически важна стабильная зона покрытия по всему маршруту следования. В качестве альтернативы предусмотрена возможность установки SIM-карты для сотового доступа в сеть.
Сильные и слабые стороны автономных машин
Честный срез возможностей позволит сформировать адекватные ожидания еще на этапе планирования внедрения. Подробный FAQ мы опубликуем во второй части.
Роботы демонстрируют максимальную эффективность на регулярных поддерживающих циклах уборки однотипных протяженных зон: межстеллажные проходы, открытые пространства, циклические маршруты по расписанию. Оптимальное время работы — ночные смены или технологические окна с минимальным трафиком персонала и складской техники: в таких условиях снижается количество динамических препятствий и повышается стабильность позиционирования.
Фронт работ, где автономные системы пасуют: хаотичные загромождения, свисающие кабели, экстремально узкие проходы на грани фола, разбросанный мусор и пролитые агрессивные химикаты, требующие немедленного устранения. Качество отмывки углов и пристенных зон уступает ручному труду, что обусловлено габаритами техники и логикой планировщика.
Важный нюанс: складская среда динамична, в то время как статичные карты не меняются автоматически. Если вдоль стены в момент сканирования находились паллеты, а впоследствии их убрали, расхождение геометрии в поле зрения лидара может дезориентировать робота и привести к остановке. На подвижных складах оперативность корректировки карт, зон и виртуальных стен ценится выше паспортных скоростных характеристик.
И наконец, робот не призван полностью вытеснить человека. Он высвобождает персонал от рутинных монотонных операций, однако обслуживание щеток, очистка фильтров, контроль расходников, доработка сложных участков и помощь застрявшим машинам по-прежнему остаются зоной ответственности операторов.
План цикла публикаций
Я намерен провести читателя по тому же пути проб и ошибок, который прошел сам: от концептуального знакомства до глубокого устранения причин остановки машины в четырнадцатом проходе. Ориентировочный план:
-
Вводная часть. Текущий материал, FAQ и критерии подбора модели под специфику конкретного объекта.
-
Аппаратная архитектура. Внутреннее устройство MRC-модуля, структура каталога
/userdata/CarryBoy, анализ процессов NAV, PET, PP и RobotServer, устройство док-станции. -
Навигационные системы. SLAM в складских условиях, противостояние лазера и потолочных камер, разбор инцидентов типа
Loc Fail Types: GRIDи причины, по которым работающий процесс навигации не гарантирует точного позиционирования. -
Картография и задания. Форматы файлов
PM.pgm,PadAreas.json,PadJobs.json,VirtualWall.json, а также опыт разработки собственного веб-редактора для байт-точного формирования файлов робота. Специфика зон локализации и форматаFeatureMap.map. -
Сетевая инфраструктура. Интеграция в корпоративный контур Wi-Fi, развертывание Docker-окружения облака, настройка HTTPS, резервное копирование и миграция бэкенда, организация удаленного SSH-доступа к машинам за NAT через обратные туннели и веб-панель (RPT).
-
Диагностика и сервис. Методики локализации неполадок от механики до версий ПО, обновление софта с потенциальными регрессиями планировщика, управление расходными материалами.
-
Интеграция. Практические кейсы совместного функционирования нескольких роботов и AGV-тележек на единой площадке, выводы.
Структура может корректироваться в зависимости от запросов аудитории. Если какой-то из пунктов требует детального освещения в первую очередь — дайте знать в комментариях. Следующий материал будет посвящен объективным ограничениям автономной техники.
Александр, инженер робототехнических систем. Компания OCTRON.
Похожие статьи
 Как учебной платформе определять текущий уровень знаний ученика
 Можно ли доверять спутниковым измерениям температуры земли
 До какого предела можно обучить муху? Проверяю на практике
 Медицинские изгои: английские термины, вышедшие из употребления
 Аккумуляторы будущего по-прежнему уязвимы для микроигл
 Способен ли ИИ уничтожить человечество и как это осознать?
 Как создать интерактивную 3D-карту спутников в браузере на основе орбитальных данных
 Эволюция киберпанка: от истоков до истинной сути