
Тестер аэрометрических приборов. Часть 1
Датчики и их кратуие характеристики
Друзья, всем привет. В данной статье я поведаю о том, как студент может спроектировать и изготовить устройство для проверки аэрометрических приборов. Да, да, речь пойдёт о дипломном проекте, сданном мной в далёком 2010.
В понятие «авиационные приборы» включают различные группы приборов, важнейшими из которых являются пилотажно-навигационные, а также приборы контроля работы силовой установки и других систем самолета. Пилотажно-навигационные приборы, в свою очередь, включают в себя аэрометрические приборы, пилотажные гироскопические приборы, навигационные устройства и системы. В процессе своего развития и совершенствования курсовые и навигационные системы выделились в отдельный класс авиационных приборов и измерительных систем. Показания аэрометрических, пилотажных гироскопических приборов, приборов контроля работы силовых установок непосредственно влияют на безопасность полетов. К ним предъявляются особые требования по надежности выдачи информации в аварийных условиях.
Механические аэрометрические приборы являются полностью автономными, так как для их работы не требуется дополнительного питания, именно для определения погрешностей измерения таких приборов и был спроектирован и изготовлен тестер аэрометрических приборов.
Назначение тестера
Цифровой тестер предназначен для проверки следующих аэрометрических приборов:
· баровысотомеров;
· указателей приборной скорости;
· указателей числа Маха;
· вариометров.
Немного о датчиках
Приборы, предназначенные для измерения давления называются манометрами. По назначению авиационные манометры делят на манометры, измеряющие абсолютное давление, разность давлений (дифференциальные) и отношение двух давлений.
Дифференциальные манометры – прибор для измерения перепада давлений. Применяется также для измерения уровня жидкостей или их расхода.
Манометры абсолютного давления (моновакууметры) (от греческого слова manos — редкий, неплотный, разрежённый) — прибор, измеряющий давление жидкости или газа, применяются для измерения давления во всасывающих системах.
Манометры отношения давлений служат для контроля степени сжатия газов в различных ступенях газотурбинных двигателей и др.
На рынке встречается много различных датчиков давления с различными характеристиками. Мой выбор пал на пьезорезонансные датчики производства Freescale. Датчики будут использоваться двух типов: для измерения абсолютного давления (двух диапазонов для вакуума и избыточного давления) и датчик для измерения дифференциального давления (разность).
Разрешающая способность полупроводниковых датчиков давления не отмечена в спецификациях фирм-производителей (Motorola, Honeywell). Считается, что ограничение на разрешающую способность накладывается только электроникой.
Структурная схема

На специальное программное обеспечение через плату сопряжения с датчиков давлени поступает информация как было бы ни странно, но о давлении, шок ! Программа пересчитывает это давление в зависимости от целоевого давления и формирует управляющий сигнал для открытия или закрытия клапана. Цикл повторяется.
Функциональная схема
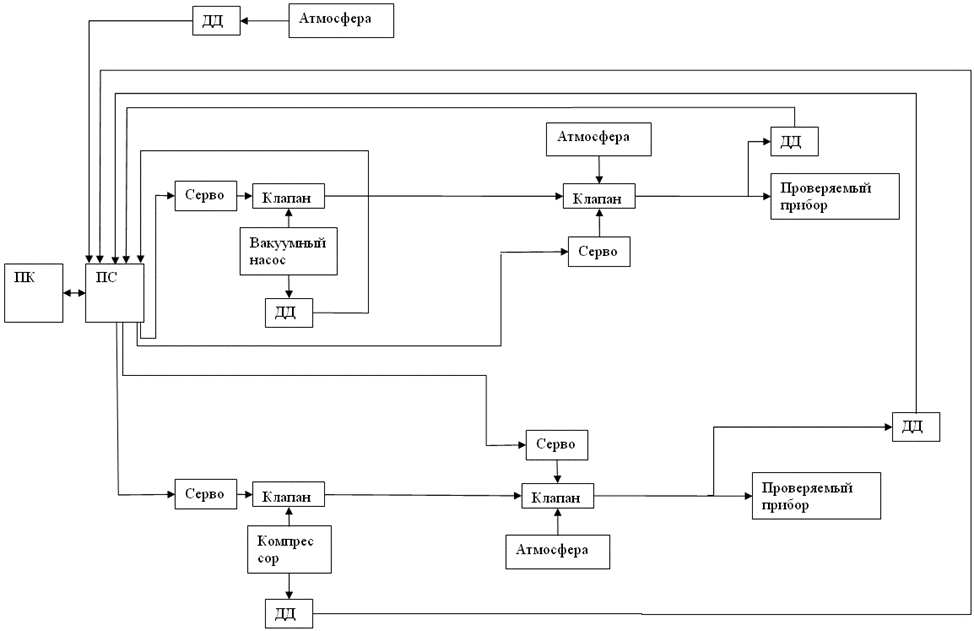
На функциональной схеме показаны основные блоки и взаимосвязи между ними.
Плата сопряжения
Плата сопряжения служит для приёма данных с датчиков давления, отправки управляющих сигналов на сервоприводы, а также обеспечивает двустороннюю связь с ПК.
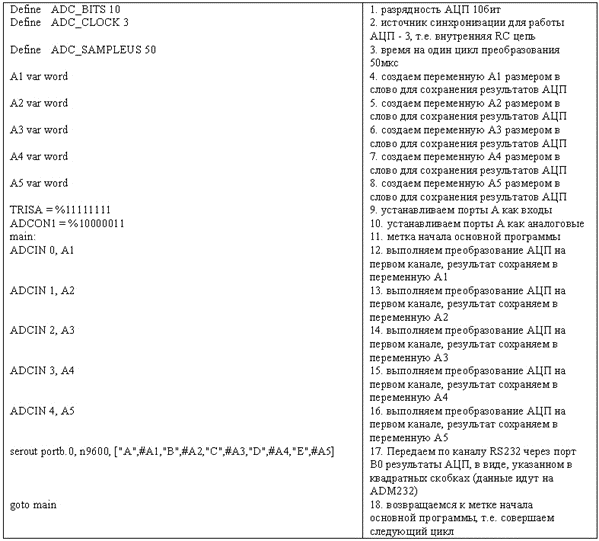
Выход с датчиков – аналоговый сигнал 0-5В, следовательно, сначала его необходимо «оцифровать». Для этого нужен аналогово – цифровой преобразователь (АЦП). В данной плате АЦП реализован программно на базе 10-ти битного микроконтроллера PIC16F873A. Помимо приёма данных с датчиков микроконтроллер передаёт оцифрованный сигнал на ADM232. Все манипуляции с платой сопряжения помог мне мой друг.
Текст прошивки для PIC16F873A, принимающей данные с датчиков и её толкование:
Сервопривод управляется импульсами с периодом 20 мс и длительностью от 0,8 до 2,2 мс (два крайних положения). Помимо управления сервоприводами микроконтроллер принимает данный с СОМ-порта через микросхему ADM232.

Длительность импульса определяется минимально возможной длительностью для данной частоты генератора (в нашем случае при частоте 4 МГц это 10 мкс).
Обе прошивки пишутся в программе Pic Basic. После написания они компилируются, создаётся так называемый HEX-файл. Он есть ничто иное, как прошивка в шестнадцатеричном коде.
После этого микроконтроллер устанавливается в кроватку программатора (если нет специального вывода на плате), программатор подключается к COM-порту ПК. Запускаем программу IC-PROG, в ней открываем созданный HEX-файл, выбираем типа контроллера и нажимаем «программировать микросхему». Спустя 30-50 сек запись программы закончится.


Плата датчиков давления
Датчики давления можно было бы закрепить и на плате сопряжения, но в таком случае плата стала бы сложнее, возник бы вопрос с размещением платы и поиском ошибок. Опыта же нет) Поэтому, для датчиков создана своя отдельная плата, которая подключается к плате сопряжения посредством шлейфа. Схемы подключения датчиков надо брать из Datasheet по конкретному датчику.


Распределитель давлений и общая компоновка
В основе распределителя давлений лежат стандартные воздушные (аквариумные) краны и рулевые машинки марки Hitec HS-311. Распределитель выполнен на жёсткой плате, на которой закреплено 6 рулевых машинок и колодка, в которую зажато 6 кранов. В стандартном исполнении плечо у ручки крана составляло 20 мм, возникла необходимость увеличить до 55 мм. Для этого использованы удлинители. В итоге получили: плечо у рулевой машинки 8 мм, у крана 55 мм.


Потом всё устанавливается в ящик, получается что-то такое.

Расчётная часть
Напряжение на выходе с преобразователя (L7805CV) V=5,05 В. Разрядность аналого-цифрового преобразователя составляет n=10 бит (дискретность 1024). Определим дискретность по измеряемому напряжению по формуле:

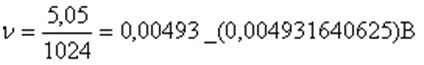
Передаточная функция датчиков давления (MPX4115A) имеет вид:

С другой стороны,

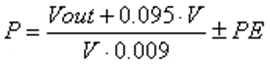
Потому, как, для измерения высоты, например, используется изменение давления, то ошибку PE можно не брать в расчёт.
В программу Esato (я так назвал программу) посредством интерфейса RS232 передаются значения напряжений с выходов датчиков. Поэтому, их необходимо преобразовать в вид, понятный человеку (в давление с размерностью).

заметим, что

тогда получим

очевидно, что показание давления не зависят от напряжения источника питания. Аналогично получим формулу для расчёта давления для датчика MPX4250A и MPX5100DP.
Для MPX4250A:
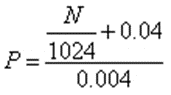
Для MPX5100DP:

Баровысотомер (проверяемый прибор, имеется в виду) оттарирован по параметрам стандартной атмосферы. Для того чтобы можно было задавать значения высоты вне зависимости от сетки стандартной модели атмосферы необходимо получить формульное выражение зависимостей. Для этого в Excel построим график по точкам из таблицы, нарисуем линию тренда и получим формульное выражение для этой линии.


Для определения скорости одной формулы недостаточно, вследствие сжимаемости воздуха. Поэтому, для расчёта будут использоваться две формулы, на два диапазона скоростей: от 0 до скорости звука, свыше скорости звука. (вообще, надо на три диапазона делить, т.к. влияние сжимаемости проявляется уже 400 км/ч).
Для скорости от 0 до скорости звука:

Для скорости, превышающей скорость звука:

Формула для вычисления числа маха:

Конец первой части.
Во второй части я расскажу о том, как я разрабатывал программное обеспечение на LabView. Этот этот язык программирования выбрал , поотому как у него, как мне показалось, малый порог вхождения. Также покажу как работает установка, как происходит проверка приборов.
Похожие статьи
 Ученые выяснили, что человеческий мозг состоит из двух отдельных органов
 Глубокий разбор матричной структуры буквицы 7х7
 Эволюция искусственного интеллекта: откуда берется дефицит мотивации
 Почему ИИ никогда не пройдут тест Тьюринга в Tinder: изнанка дейтинг-аутстаффа
 Как эксперимент по внедрению человеческих клеток в мозг мышей изменил ход науки