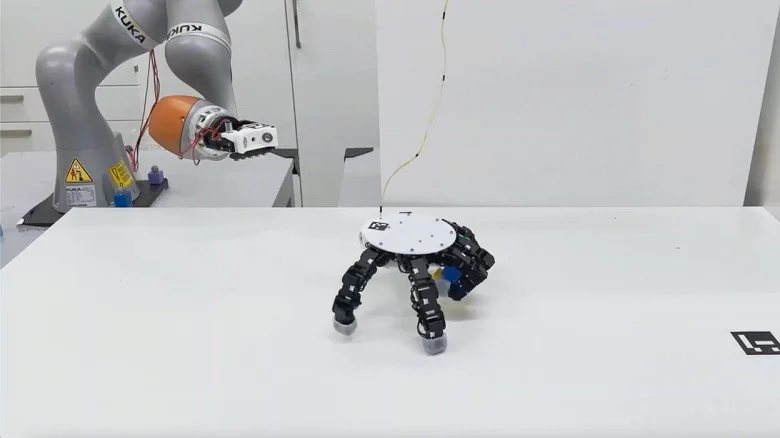
Съемная «ползающая» роборука задает новый формат автоматизации
Источник: Gao, X., Yao, K., Junge, K. et al. A detachable crawling robotic hand. Nat Commun 17, 428 (2026). DOI: 10.1038/s41467-025-67675-8
Инженеры представили инновационную робототехническую кисть, которая способна отстыковываться от основного манипулятора и самостоятельно перемещаться, задействуя собственные пальцы в качестве опор.
Ключевая особенность разработки заключается в ее высокой автономности: отсоединившись от базы, устройство превращается в мобильный механизм, способный ползать с помощью шести конечностей. По словам авторов проекта, такая функциональность открывает новые горизонты для автоматизации сложных технологических процессов.
В отличие от биологического прототипа, пальцы этого робота обладают двусторонней гибкостью, что позволяет фиксировать объекты с обеих сторон «ладони» одновременно. Более того, кисть может транспортировать небольшие грузы на своем корпусе, сохраняя при этом способность к активному передвижению.

Видеоматериалы, сопровождающие научную публикацию, наглядно демонстрируют процесс перехода в автономный режим и маневренность устройства. Разработчики полагают, что данная технология будет особенно востребована при выполнении манипуляций в труднодоступных зонах, где возможности стационарных установок ограничены.
Несмотря на то, что сейчас проект ориентирован на решение индустриальных задач, исследователи не исключают, что в перспективе подобные адаптивные системы найдут применение и в повседневном обиходе.
Источник: iXBT
Похожие статьи
 В Москве всего за 14 месяцев возвели гигафабрику аккумуляторов
 Барахолка под Валенсией: консоль Sony MSX, Raspberry Pi и другие сокровища октября
 Timetta 2026.1 прошла проверку совместимости с Astra Linux 1.7 и 1.8
 Ростех улучшил очки Blue Sky Pro для нормализации сна
 Производитель систем охлаждения раскрыл характеристики AMD Epyc Verano: новый сокет, до 72 ядер Zen 6 и частота до 5 ГГц
 Портативный Kubernetes: строим частное ARM64-облако своими руками
 130 отделений «Лавки» подключили к доставке роботами Яндекса
 Рынок резервного копирования в России достиг 5,8 млрд рублей за полугодие