Новая кисть Atlas от Boston Dynamics: робот лишился мизинца ради идеального промышленного хвата
Источник изображения: Boston Dynamics
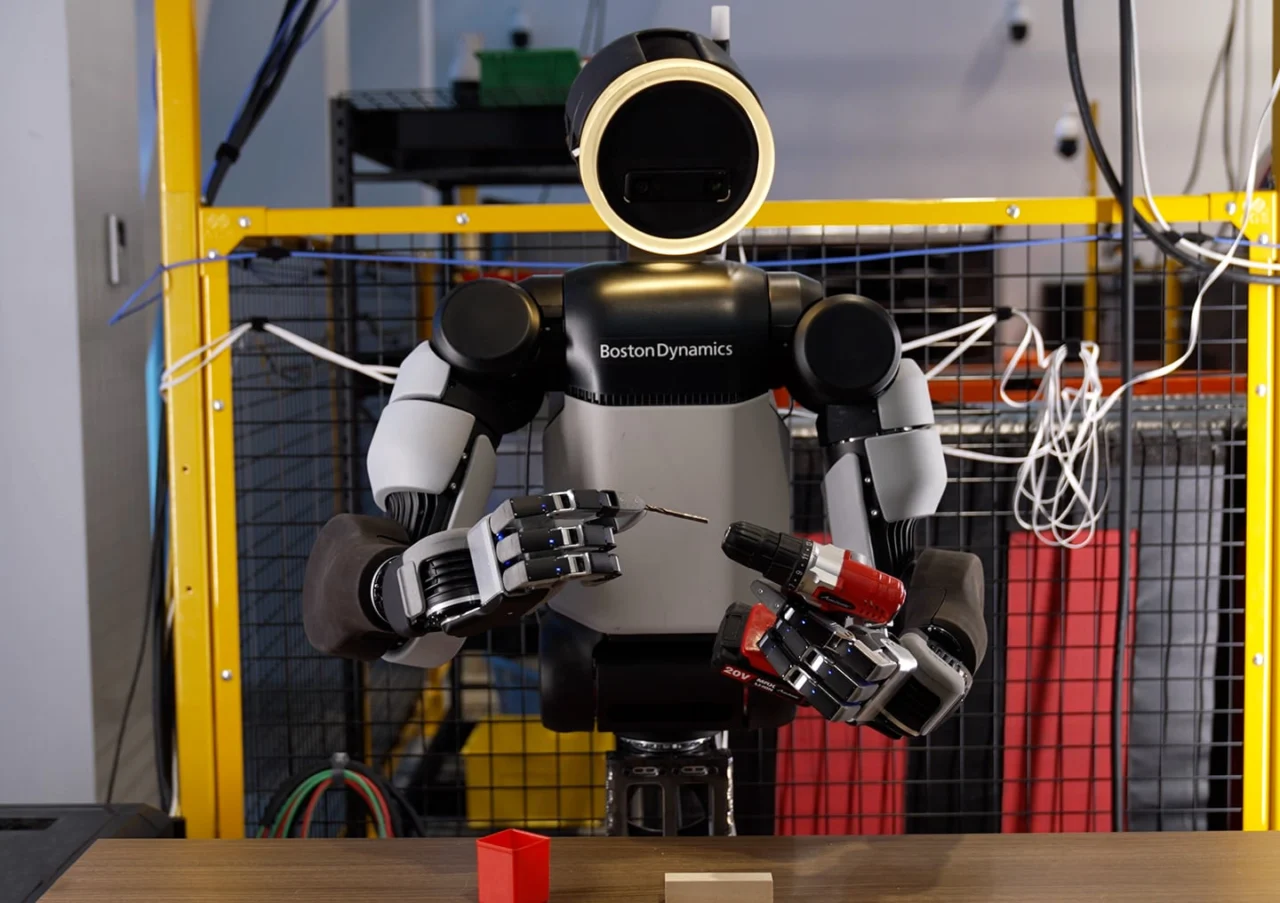
Компания Boston Dynamics презентовала инновационное поколение захватов для человекоподобного робота Atlas. В противовес большинству разработчиков, стремящихся в точности скопировать анатомию человека, инженеры выбрали прагматичный подход, создав кисть как специализированный инструмент для тяжёлой физической работы. Фундаментальным решением стало сокращение числа пальцев до четырёх: один большой с четырьмя степенями свободы и три пальца с тремя осями у каждого. От мизинца отказались намеренно и осознанно.
Технический директор компании Зак Джаковски предложил разработчикам провести эксперимент: зафиксировать безымянный палец и мизинец клейкой лентой, а затем проанализировать ограничения. Вывод оказался однозначным: пятый палец избыточен. Каждый дополнительный палец влечёт за собой появление трёх новых приводных механизмов, удорожает серийное производство и повышает уязвимость системы. Новая четырехпалая архитектура, обладающая 13 степенями свободы взамен прежних семи, прекрасно справляется со щипковыми и треножными захватами, позволяет большому пальцу скользить вдоль остальных и, что критически важно, крепко удерживать строительный инструмент, нажимая на его спусковой крючок.
Механическая база базируется на закрытых бестросовых сервоприводах прямого привода. Все актуаторы унифицированы, полностью защищены от внешней среды, а сочленения полностью избавлены от пересекающих их кабелей — этот инженерный принцип ранее успешно прошёл обкатку на самом Atlas. Приводная система гарантирует исключительную обратную связь и способна выдерживать усилия, превышающие 45 килограммов. Фаланги и внутренняя поверхность ладони усеяны матрицами тактильных сенсоров, которые регистрируют малейшие изменения давления и мгновенно пресекают скольжение объектов.
Отказ от гибких тяг и применение жёсткой кинематической схемы продиктованы не только соображениями прочности. Конфигурация изначально проектировалась с расчётом на виртуальное моделирование и обучение с подкреплением (RL): безупречная проприоцепция сводит к минимуму расхождения при цифровом дублировании. Стратегии манипулирования отрабатываются в симуляторе с применением рандомизации доменов — вариативности характеристик моторов, коэффициентов трения и габаритов предметов — после чего без швов переносятся на реальное железо без потребности в дообучении. Организация уже продемонстрировала первые успехи такой миграции, включая способность мгновенно парировать выскальзывание детали из захвата.
Специалисты Boston Dynamics воспринимают инструменты в качестве главного катализатора функционала: «Абсолютно универсальной кисти в природе не существует, — утверждают в компании, — любое строение есть компромисс». Человеческая рука ценна для них не как анатомический объект, а как орудие для удержания отвёртки, дрели или паяльной лампы. Исходя из этого, задача нового поколения заключается вовсе не в копировании биологии, а в уверенной работе с ручным инструментом на производственных площадках и складах.
Источник: iXBT
Похожие статьи
 Samsung представила очки с камерой, синхронным переводом и до 9 часов автономной работы
 Bloomberg: SpaceX и Tesla могут объявить о крупнейшем в истории слиянии уже в декабре
 Honor Magic 9 Pro Max с 8000 мА·ч, 100 Вт, камерой 200 Мп, 200-кратным зумом и Snapdragon 8 Elite Extreme Gen 6 выйдет в Малайзии 24 ноября
 Представлена твердотельная батарея, которая заряжается за 5 минут и работает при −20 °C
 Новые перовскитные солнечные панели сохранили почти всю эффективность за 54 дня непрерывной работы при КПД свыше 22%
 Путь к локальной LLM: модель, которой я наконец пользуюсь каждый день
 В продажу поступила GeForce RTX 5090 с 96 ГБ памяти
 Стали известны предполагаемые цвета Samsung Galaxy S27