
Если робомобили общаются друг с другом, то они становятся ещё безопаснее
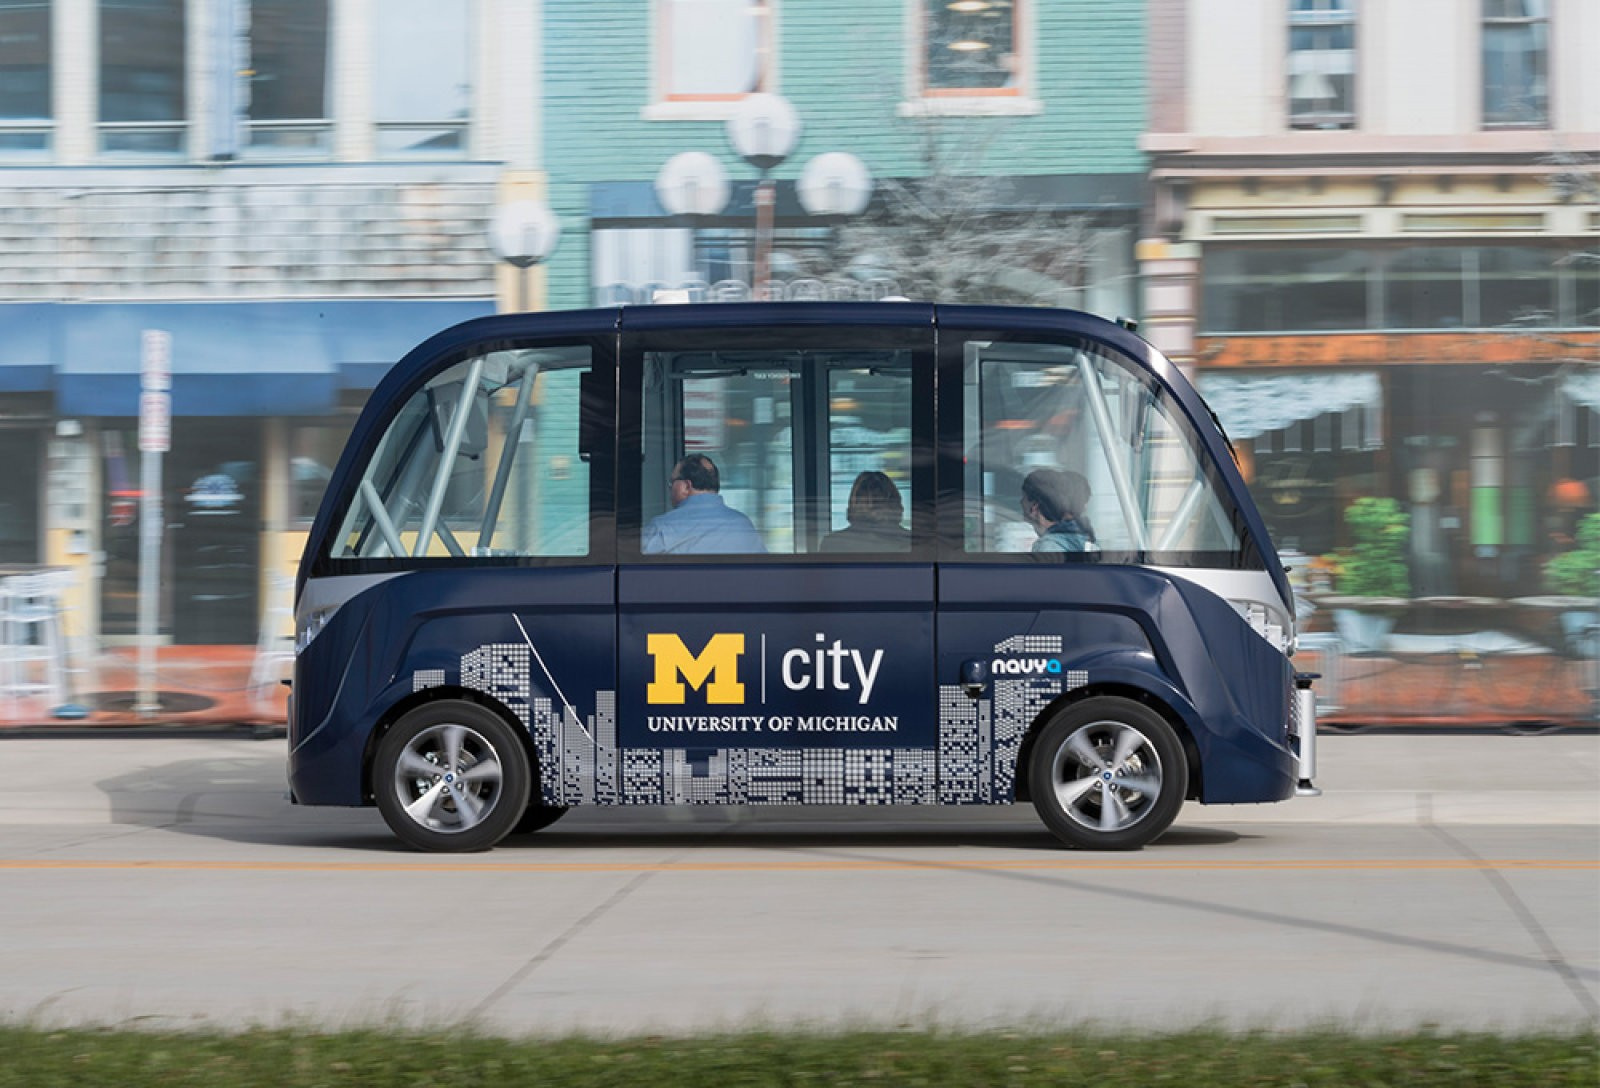
В виртуальном городе Mcity при Университете Мичигана продолжают эксперименты с моделированием будущего, в котором большинство автомобилей на дорогах будут беспилотными. В таких условиях основную угрозу безопасности будут те оставшиеся архаичные автомобили, которыми по-прежнему управляют люди. Нужно быть готовыми к тому, что они будут вести себя агрессивно на дороге в окружении беспилотников, резко перестраиваться, превышать скорость, резко тормозить, проезжать на красный свет, врезаться в столбы и т. д. Исследователи сейчас моделируют различные ситуации, когда среди аккуратных робомобилей появляется человек-беспредельщик. Они выяснили, что значительно повысить безопасность на дорогах в таких условиях можно, если беспилотные машины будут общаться между собой. Объединив их в единую сеть, мы значительно повышаем общий «интеллект» системы.
Инженеры приводят некоторые примеры типичных ситуаций, которые испытывали на полигоне Mcity. Например, автомобиль с человеком-водителем мчится на перекрёсток, где горит красный свет. С другой стороны перекрёстка приближается поток автомобилей, первым из которых едет беспилотный Lincoln MKZ. Ему горит зелёный, и перед камерами и лидаром этой машины абсолютно чистый перекрёсток, который можно проезжать. Однако он не делает этого, а плавно тормозит — и уступает дорогу нарушителю, который внезапно появляется из-за поворота.
Другой пример. Автомобиль аварийно остановился и перегородил дорогу сразу за «слепым поворотом». Однако Kia Soul, которая мчалась позади, начинает тормозить уже перед поворотом, когда аварийная машина ещё не появилась в поле видимости. Она даже не применяет аварийное торможение, а плавно понижает скорость и останавливается на обочине даже раньше, чем пассажиры увидели препятствие.
Это два примера того, как коммуникация между машинами кардинально повышает безопасность на дорогах.
Упомянутые Lincoln MKZ и Kia Soul — беспилотные исследовательские автомобили, объединённые в общую сеть. Автопилоты этих машин принимают решения, учитывая информацию, которая поступает с других автомобилей и с объектов инфраструктуры на дороге. «Мы верим, что связанность и автоматизация вместе предоставляют величайший потенциал, чтобы сделать транспорт безопаснее, а также снизить потребление топлива и дать возможность пользоваться автомобилями тем, у кого мало возможностей или вообще нет возможностей сделать это сегодня», — говорит Кэрри Мортон (Carrie Morton), заместитель директора Mcity, общественно-частного партнёрства, которое изучает транспорт будущего.
Система коммуникации между автомобилями традиционно называется V2V (vehicle-to-vehicle). Идея совершенно понятна. Автомобильные камеры и лидары — это глаза машины, но они не могут увидеть препятствие и оценить дорожную обстановку за слепым поворотом, за ограждением, за деревьями, вне зоны видимости приборов. Технология V2V меняет ситуацию. В единой сети автомобили обмениваются по беспроводным защищённым каналам информацией о своём местоположении, направлении движения и скорости. Передаётся до 10 сообщений в секунду по каналам Dedicated Short Range Communications или DSRC.
Гораздо надёжнее, если информацию со светофоров автомобиль тоже принимает по радио, а не ориентируется только на сигнал камеры. Светофор может отсвечивать или быть плохо виден, а вот радиосигнал точно не перепутает цвета. К тому же, по V2V можно передать время, которое осталось до смены сигнала светофора, так что автомобиль спокойно планирует свои дальнейшие действия.
Разнообразные дорожные ситуации с использованием V2V сейчас испытывают на полигоне Mcity. Кроме настоящих автомобилей, здесь по дорогам ездят и виртуальные «призраки». Инженеры разработали специальную систему дополненной реальности, чтобы заполнить дороги виртуальным автомобильным трафиком и таким образом сделать испытания более реалистичными. Кстати, здесь ездят не только виртуальные автомобили, но даже есть один виртуальный поезд. Все они подключены к единой сети V2V, так что для беспилотных машин нет разницы, едет рядом настоящий автомобиль или виртуальный. Для исследователей это возможность проверить в действии уникальные сценарии, которые было бы слишком дорого проверять в реальности, когда дороги заполнены плотным трафиком.
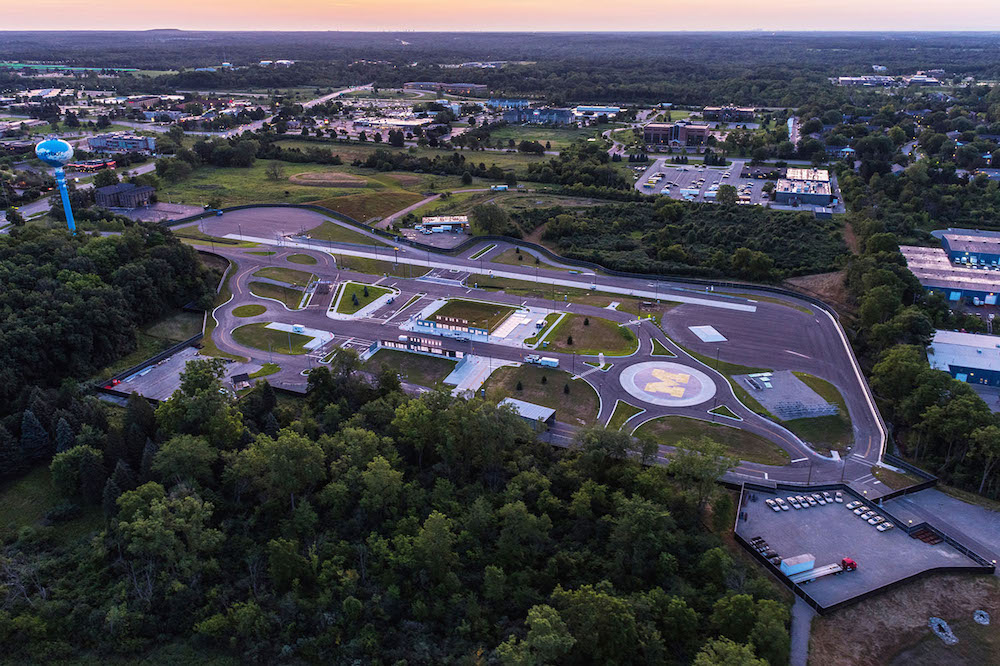
Тестовый полигон Mcity представляет собой 13 гектаров смоделированной городской и пригородной среды, где можно проверять самые опасные сценарии, прежде чем выпускать беспилотные автомобили в «дикие» условия настоящих городов. С момента открытия в 2015 году к проекту Mcity присоединились более 65 представителей индустрии, и его технологические возможности возрастают с каждым годом. Ту же систему дополненной реальности добавили в прошлом году. Некоторые эксперименты ведутся на условиях свободной лицензии open source. Например, автопилот Lincoln Open CAV (Connected and Automated Vehicle) выпускается на платформе с открытым исходным кодом.
Хотя беспилотные автомобили обещают кардинально повысить безопасность на дорогах, но им нужно отъездить ещё миллиарды километров в испытательном режиме и отработать множество опасных сценариев, прежде чем такие машины полноценно допустят на все дороги общего пользования.
Источник
Похожие статьи
 Были ли динозавры теплокровными? Отвечают тираннозавры
 Как мозг мухи помогает понять поведение человека
 Научное исследование самоуверенности: когнитивный сбой или адаптивный механизм?
 Как советские гики осваивали программирование? Часть 6 (Зарубежные ПК)
 Анатомия Яндекс Дропс: микротомография первых наушников с ИИ от Яндекса
 Пересадка мозга: как чужие нейроны изменят вашу личность
 Вопреки последним новостям, у вас вовсе не два мозга