
Алгоритм машинного обучения помогает роботам подниматься самостоятельно после падения
Источник: Xialin He et al
Исследователи из Университета Иллинойса разработали инновационный алгоритм машинного обучения, обеспечивающий способность человекоподобных роботов самостоятельно вставать после падения. Этот прорыв может существенно увеличить их автономность и стимулировать более широкое использование в будущем.
Роботы, сконструированные по аналогии с человеческим телом, демонстрируют эффективность в выполнении разнообразных задач в реальной среде. За последние годы технологии робототехники и алгоритмы управления достигли значительного прогресса, обеспечивающего роботам возможность быстрого передвижения и имитации человеческих движений. Однако, в отличие от людей, которые без труда поднимаются после падения, роботы зачастую оказываются не в состоянии сделать это самостоятельно, что требует вмешательства человека.
Алгоритм, получивший название HUMANUP, применяет метод обучения с подкреплением для совершенствования способности робота подниматься вне зависимости от его положения после падения. Как указали авторы работы — Сяолинь Хэ, Рунпэй Дун и их команда: «Разработка контроллеров для подъема вручную затруднена из-за разнообразия позиций, в которых может оказаться робот после падения, и сложности поверхностей, на которых им предстоит работать».
HUMANUP функционирует в два этапа. На первом этапе он определяет наилучшие траектории движения конечностей, позволяя роботу вставать с минимальными ограничениями на плавность и скорость движений. Второй этап заключается в оптимизации этих движений, превращая их в плавные и медленные маневры, которые робот может выполнять независимо от своего изначального положения и типа поверхности.
Экспериментальные испытания алгоритма проводились как в симуляциях, так и с использованием реального человекоподобного робота Unitree G1, разработанного компанией Unitree Robotics. Результаты показали высокий потенциал: робот успешно вставал после падения в различных позициях и на разных типах поверхностей.
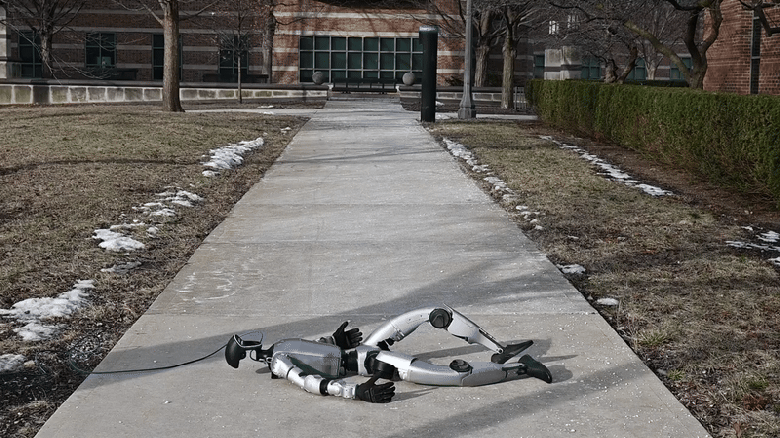
«Наша технология позволила роботу G1 вставать из двух изначальных положений: лёжа на спине и лицом вниз. Оба случая успешно испытались на ровных, подвижных, скользких и наклонных поверхностях, включая траву и снежные зоны», — отмечают авторы исследования. «Насколько нам известно, это первая удачная демонстрация алгоритмов подъёма для человекоподобных роботов, аналогичных человеческому росту, в реальных условиях».
Созданный алгоритм может быть усовершенствован и адаптирован к другим человекоподобным роботам, обеспечивая их возможностью автоматически вставать после падения. Это значительное достижение в робототехнике, содействующее более активному внедрению таких роботов в различных сферах.
Исследование открывает новые горизонты для автономной робототехники и показывает потенциал машинного обучения в решении сложных задач управления роботами. В будущем можно ожидать появления более устойчивых и автономных человекоподобных роботов, способных функционировать в сложных реальных сценариях.
Источник: iXBT
Похожие статьи
 Начались продажи премиального флагмана Samsung W27
 [Перевод] USB-C хаб за 40 евро превратился в док-станцию для Switch 2 благодаря 540 байтам прошивки питания и 108 байтам для HDR
 Vivo X300 Ultra получил OriginOS 7: камеру улучшили, а автономность увеличили
 Данные 46 тысяч сотрудников TSMC продают за 3 биткоина
 Атака за пределами GitHub: хакеры нацелились на 8000 репозиториев в поисках ключей OpenAI, Anthropic и облачных сервисов
 Сбой Claude связали с аварией Microsoft 365: Anthropic восстановила работу сервиса ИИ
 США запретят китайским ИИ-компаниям дистанционно использовать американские ускорители в зарубежных дата-центрах